🌍首页
📁归档
⏳时光机
🚩友链
📫留言
📧订阅
🌟推荐
📕考研课程
🏜️ 免费壁纸
❤ 捐助本站
💰资助名单
🎵音乐实验
Search
1
【NPN/PNP三极管】放大电路饱和失真和截止失真的区别
20,260 阅读
2
论文写作中如何把word/wps里面所有数字和字母替换为新罗马字体
10,787 阅读
3
【高数】形心计算公式讲解大全
9,134 阅读
4
Vivado-FPGA Verilog烧写固化教程
8,201 阅读
5
【概论】一阶矩、二阶矩原点矩,中心矩区别与概念
7,919 阅读
🪶微语&随笔
励志美文
我的随笔
工作办公
📡电子&通信
嵌入式&系统
通信&信息处理
编程&脚本笔记
⌨️IC&系统
FPGA&ASIC
VLSI&IC验证
EDA&虚拟机
💻电子&计算机
IP&SOC设计
机器学习
软硬件算法
登录
/
注册
56(共77篇)
找到
77
篇与
56
相关的结果
- 第 4 页
Verilog RTL级低功耗设计-门控时钟及时钟树
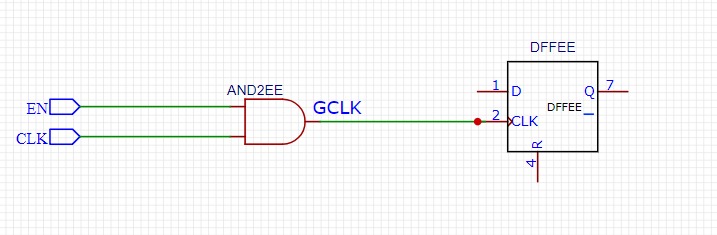
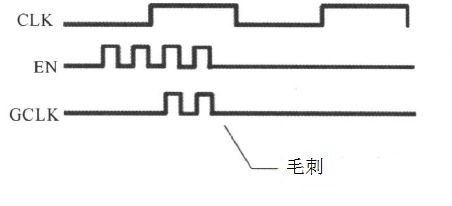
摘要本文介绍了Verilog RTL级低功耗设计中门控时钟和时钟树的应用。通过门控时钟,可以减少时钟网络的功耗消耗,有效降低设计功耗。文章详细解释了门控时钟的结构和RTL编码注意事项,对设计人员有所帮助。关键词:Verilog, RTL级设计, 低功耗, 门控时钟, 时钟树在ASIC/FGPA设计中,我们外界控制所设计的模块时候需要实现告诉他,我要给你输入信号了,你的工作了,反之你不用工作,这个就是门控时钟,就是使能信号EN,一般来说我们用EN控制CLK的产生。芯片功耗组成中,有高达40%甚至更多是由时钟树消耗掉的。这个结果的原因也很直观,因为这些时钟树在系统中具有最高的切换频率,而且有很多时钟buffer,而且为了最小化时钟延时,它们通常具有很高的驱动强度。此外,即使输入和输出保持不变,接收时钟的触发器也会消耗一定的功耗。而且这些功耗主要是动态功耗。 那么减少时钟网络的功耗消耗,最直接的办法就是如果不需要时钟的时候,就把时钟关掉。这种方法就是大家熟悉的门控时钟:clock gating。(大家电路图中看到的CG cell就是门控时钟了) 目录 1门控时钟的结构1.1与门门控 1.2 锁存门控 1.3 寄存门控 1.4 门控时钟结构选择 2 RTL中的门控时钟 附加:门控时钟的时钟树设计 3 RTL 门控时钟编码风格 后记 1门控时钟的结构 1.1与门门控 如果让我们设计一个门控时钟的电路,我们会怎么设计呢?最直接的方法,不需要时钟的时候关掉时钟,这就是与操作,我们只需要把enable和CLK进行“与”操作不就行了么,电路图如下: 图片 这种直接将控制EN信号和时钟CLK进行与操作完成门控的方式,可以完成EN为0时,时钟被关掉。但是同时带来另外一个很大的问题:毛刺 图片 如上图所示,EN是不受控制的,随时可能跳变,这样纯组合输出GCLK就完全可能会有毛刺产生。时钟信号上产生毛刺是很危险的。实际中,这种直接与门的方式基本不会被采样。 所以我们需要改进电路,为了使门控时钟不产生毛刺,我们必须对EN信号进行处理,使其在CLK的高低电平期间保持不变,或者说EN的变化就是以CLK为基准的。 1 很自然的我们会想到触发器,只要把EN用CLK寄存一下,那么输出就是以CLK为基准的; 2 其实还有一种办法是锁存器,把EN用锁存器锁存的输出,也是以CLK为基准的。 1.2 锁存门控 我们先看一下第二种电路,增加锁存器的电路如下: 图片 对应的时序如下: 图片 可以看到,只有在CLK为高的时候,GCLK才可能会输出高,这样就能消除EN带来的毛刺。这是因为D锁存器是电平触发,在clk=1时,数据通过D锁存器流到了Q;在Clk=0时,Q保持原来的值不变。 虽然达到了我们消除毛刺的目的,但是这个电路还有两个缺点: 1如果在电路中,锁存器与与门相隔很远,到达锁存器的时钟与到达与门的时钟有较大的延迟差别,则仍会出现毛刺。 2 如果在电路中,时钟使能信号距离锁存器很近,可能会不满足锁存器的建立时间,会造成锁存器输出出现亚稳态。 如下图分析所示: 图片 上述的右上图中,B点的时钟比A时钟迟到,并且Skew > delay,这种情况下,产生了毛刺。为了消除毛刺,要控制Clock Skew,使它满足Skew ENsetup 一 (D->Q),这种情况下,也产生了毛刺。为了消除毛刺,要控制Clock Skew,使它满足|Skew|< ENsetup一(D->Q)。 1.3 寄存门控 如1.1中提到的,我们还有另外的解决办法,就是用寄存器来寄存EN信号再与上CLK得到GCLK,电路图如下所示: 图片 时序如下所示: 图片 由于DFF输出会delay一个周期,所以除非CLKB上升沿提前CLKA很多,快半个周期,才会出现毛刺,而这种情况一般很难发生。但是,这种情况CLKB比CLKA迟到,是不会出现毛刺的。 当然,如果第一个D触发器不能满足setup时间,还是有可能产生亚稳态。 1.4 门控时钟结构选择 那么到底采用哪一种门控时钟的结构呢?是锁存结构还是寄存结构呢?通过分析,我们大概会选择寄存器结构的门控时钟,这种结构比锁存器结构的问题要少,只需要满足寄存器的建立时间就不会出现问题。 那么实际中是这样么?答案恰恰相反,SOC芯片设计中使用最多的却是锁存结构的门控时钟。 原因是:在实际的SOC芯片中,要使用大量的门控时钟单元。所以通常会把门控时钟做出一个标准单元,有工艺厂商提供。那么锁存器结构中线延时带来的问题就不存在了,因为是做成一个单元,线延时是可控和不变的。而且也可以通过挑选锁存器和增加延时,总是能满足锁存器的建立时间,这样通过工艺厂预先把门控时钟做出标准单元,这些问题都解决了。 那么用寄存器结构也可以达到这种效果,为什么不用寄存器结构呢?那是因为面积!一个DFF是由两个D锁存器组成的,采样D锁存器组成门控时钟单元,可以节省一个锁存器的面积。当大量的门控时钟插入到SOC芯片中时,这个节省的面积就相当可观了。 所以,我们在工艺库中看到的标准门控时钟单元就是锁存结构了: 图片 当然,这里说的是SOC芯片中使用的标准库单元。如果是FPGA或者用RTL实现,个人认为还是用寄存器门控加上setup约束来实现比较稳妥。 门控时钟代码 always@(CLK or CLK_EN) if(!CLK) CLK_TEMP<=CLK_EN assign GCLK=CLK&CLK_TEMP2 RTL中的门控时钟 通常情况下,时钟树由大量的缓冲器和反相器组成,时钟信号为设计中翻转率最高的信号,时钟树的功耗可能高达整个设计功耗40%。 加入门控时钟电路后,由于减少了时钟树的翻转,节省了翻转功耗。同时,由于减少了寄存器时钟引脚的翻转行为,寄存器的内部功耗也减少了。采用门控时钟,可以非常有效地降低设计的功耗,一般情况下能够节省20%~60%的功耗。 那么RTL中怎么才能实现门控时钟呢?答案是不用实现。现在的综合工具比如DC会自动插入门控时钟。如下图所示: 图片 这里有两点需要注意: 插入门控时钟单元后,上面电路中的MUX就不需要了,如果数据D是多bit的(一般都是如此),插入CG后的面积可能反而会减少; 如果D是单bit信号,节省的功耗就比较少,但是如果D是一个32bit的信号,那么插入CG后节省的功耗就比较多了。 这里的决定因素就是D的位宽了,如果D的位宽很小,那么可能插入的CG面积比原来的MUX大很多,而且节省的功耗又很少,这样得不偿失。只有D位宽超过了一定的bit数后,插入CG的收益就比较大。 那么这个临界值是多少呢?不同的工艺可能不一样,但是DC给的默认值是3. 也就是说,如果D的位宽超过了3bit,那么DC就会默认插入CG,这样综合考虑就会有收益。 我们可以通过DC命令: set_clock_gating_style -minimum_bitwidth 4 来控制芯片中,对不同位宽的寄存器是否自动插入CG。一般情况都不会去修改它。 附加:门控时钟的时钟树设计 在时钟树的设计中,门控时钟单元应尽量摆放在时钟源附近,即防止在门控时钟单元的前面摆放大量的时钟缓冲器(Buffer)。 这样,在利用门控时钟电路停时钟时不仅能将该模块中的时钟停掉,也能将时钟树上的时钟缓冲器停止反转,有效地控制了时钟树上的功耗。如图11-24所示,在布局时将门控时钟电路的部件摆放在一起,并摆放在时钟源GCLK附近,停掉时钟后,整个时钟树_上的缓冲器(CTS)和时钟树驱动的模块都停止了翻转。通常的SoC设计中,门控时钟单元会被做成一个硬核或标准单元。 图片 3 RTL 门控时钟编码风格 组合逻辑中,为避免生成锁存器,好的代码风格是if语句都加上else,case语句都加上default。 时序逻辑中,为了让综合工具能够自动生成门控时钟,好的代码风格则是“若无必要,尽量不加else和default”——以减小数据翻转机会。 虽然现在综合工具可以自动插入门控时钟,但是如果编码风格不好,也不能达到自动插入CG的目的。比较下面两种RTL写法: 图片 左边的RTL代码能够成功的综合成自动插入CG的电路; 右边的RTL不能综合成插入CG的电路; 右边电路在d_valid为低时,d_out也会一直变化,其实没有真正的数据有效的指示信号,所以综合不出来插入CG的电路。 需要注意的是,有的前端设计人员,为了仿真的时候看的比较清楚,很容易会写成右边的代码,这样不仅不能在综合的时候自动插入CG来减少功耗;而且增加了d_out的翻转率,进一步增加了功耗。 在不用的时候把数据设成0并不能减少功耗,保持数据不变化才能减少toggle,降低功耗! 所以我们在RTL编写的时候一定要注意。 作为前端设计者,了解这些知识就足够了,如果想深入了解综合的控制,可以去了解 set_clock_gating_style 这个核心控制命令 后记 门控时钟是低功耗技术的一种常规方法,应用已经很成熟了,所以很多人会忽视它的存在和注意事项,也不了解它的具体时序。本文从SOC前端设计的角度详细解释了各种门控时钟的结构和RTL编码需要注意的事项,希望能对设计人员有所帮助。
FPGA&ASIC
IP&SOC设计
# ASIC/FPGA
# SOC优化技术
刘航宇
3年前
0
2,602
3
I2C协议及verilog实现-串口读写 EEPROM
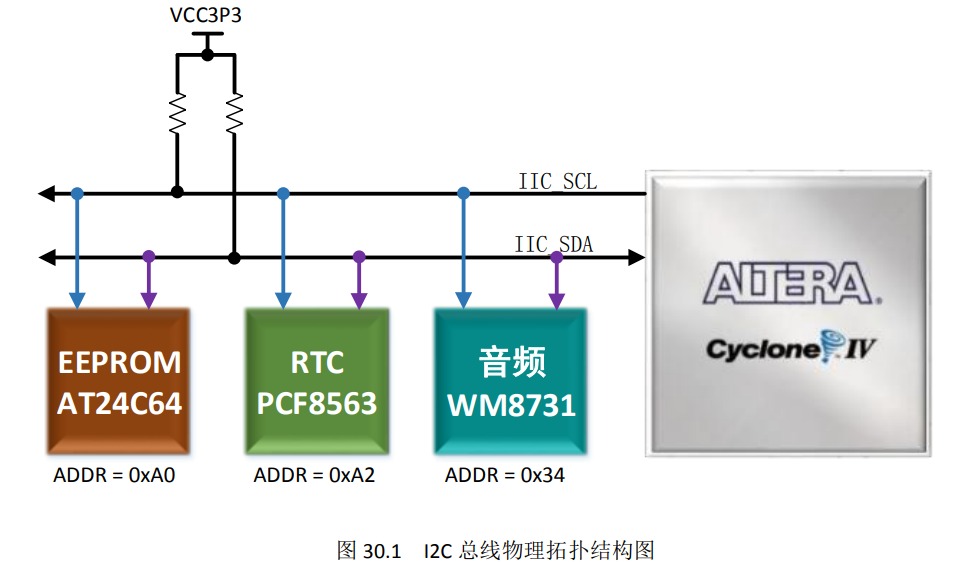
摘要本文介绍了I2C协议的基本概念、时序、器件地址和存储器地址,并详细阐述了I2C读写操作的时序和Verilog实现,最后通过仿真和板级验证验证了设计的正确性。关键词:I2C协议, Verilog实现, 串口读写, EEPROM, FPGAI2C 基本概念 I2C 总线(I2C bus,Inter-IC bus)是一个双向的两线连续总线,提供集成电路(ICs)之间的通信线路。I2C 总线是一种串行扩展技术,最早由 Philips 公司推出,广泛应用于电视,录像机和音频设备。I2C 总线的意思是“完成集成电路或功能单元之间信息交换的规范或协议”。Philips 公司推出的 I2C 总线采用一条数据线(SDA),加一条时钟线(SCL)来完成数据的传输及外围器件的扩展。I2C 总线物理拓扑结构如图 30.1 所示。 图片 I2C 总线在物理连接上比较简单,分别由 SDA(串行数据线)和 SCL(串行时钟线)两条总线及上拉电阻组成。通信的原理是通过控制 SCL 和 SDA 的时序,使其满足 I2C 的总线协议从而进行数据的传输。 I2C 总线上的每一个设备都可以作为主设备或者从设备,而且每一个设备都会对应一个唯一的地址(可以从 I2C 器件数据手册得知),主从设备之间就是通过这个地址来确定与哪个器件进行通信。本次实验我们把 FPGA 作为主设备,把挂载在总线上的其他设备(如 EEPROM、PFC8563 等 I2C 器件)作为从设备。 I2C 总线数据传输速率在标准模式下可达 100kbit/s,快速模式下可达 400kbit/s,高速模式下可达 3.4Mbit/s。I2C 总线上的主设备与从设备之间以字节(8 位)为单位进行双向的数据传输。 目录 I2C 基本概念 I2C 协议时序介绍 inout信号原理 I2C 器件地址 I2C 存储器地址 I2C 单字节写时序 I2C 连续写时序(页写时序) I2C 单字节读时序 I2C 连续读时序(页读取) I2C 读写器件控制程序 本节小结 I2C 协议时序介绍 I2C 协议整体时序图如图 30.2 所示 图片 I2C 协议整体时序说明如下: (1) 总线空闲状态:SDA 为高电平,SCL 为高电平; (2) I2C 协议起始位:SCL 为高电平时,SDA 出现下降沿,产生一个起始位; (3) I2C 协议结束位:SCL 为高电平时,SDA 出现上升沿,产生一个结束位; (4) I2C 读写数据状态:主要包括数据的串行输出输入和数据接收方对数据发送方的响应信号。具体时序如图 30.3 所示。 图片 当 I2C 主机(后面简称主机)向 I2C 从机(后面简称从机)写入数据时,SDA 上的每一位数据在 SCL 的高电平期间被写入从机中。从主机角度来看,需要在 SCL 低电平期间改变要写入的数据。而当主机读取从机中数据时,从机在 SCL 低电平期间将数据输出到 SDA 总线上,在 SCL 的高电平期间保持数据稳定,从主机角度来看,需要在 SCL 的高电平期间将 SDA 线上的数据读取并存储。 每当一个字节的数据或命令传输完成时,数据接收方都会向发送方响应一位应答位。在响应应答位时,数据发出方将 SDA 总线设置为三态输入,由于 I2C 总线上都有上拉电阻,因此此时总线默认为高电平,若数据接收方正确接收到数据,则数据接收方将 SDA 总线拉低,以示正确应答。例如当主机向从机写入数据或命令时,每个字节都需要从机产生应答信号以告诉主机此次的数据或命令是否成功被写入。所以,当主机将一字节的数据或命令传出后,会将 SDA 信号设置为三态输入,等待从机应答(等待 SDA 被从机拉低为低电平),若从机正确应答,表明当前数据或命令传输成功,可以结束或开始下一个数据或命令的传输,否则表明数据或命令写入失败,主机就可以决定是否放弃写入或者重新发起写入。 inout信号原理 图片 图片 I2C 器件地址 每个 I2C 器件都有一个器件地址,有的器件地址在出厂时地址就设置好了,用户不可以更改(例如 OV7670 器件地址为固定的 0x42),有的确定了几位,剩下几位由硬件确定(比如常见的 I2C 接口的 EEPROM 存储器,留有 3 个控制地址的引脚,由用户自己在硬件设计时确定)。严格讲,主机不是直接向从机发送地址,而是主机往总线上发送地址,所有的从机都能接收到主机发出的地址,然后每个从机都将主机发出的地址与自己的地址比较,如 果匹配上了,这个从机就会向主机发出一个响应信号。主机收到响应信号后,开始向总线上发送数据,与这个从机的通讯就建立起来了。如果主机没有收到响应信号,则表示寻址失败。 通常情况下,主从器件的角色是确定的,也就是说从机一直工作在从机模式。不同器件定义地址的方式是不同的,有的是软件定义,有的是硬件定义。例如某些单片机的I2C 接口作为从机时,其器件地址是可以通过软件修改从机地址寄存器确定的。而对于一些其他器件,如 CMOS 图像传感器、EEPROM 存储器,其器件地址在出厂时就已经设定好了,具体值可以在对应的数据手册中查到。 对于 AT24C64 这样一颗 EEPROM 器件,其器件地址为 1010 加 3 位的片选信号。3位片选信号由硬件连接决定。例如 SOIC 封装的该芯片 PIN1、PIN2、PIN3 为片选地址。当硬件电路上分别将这三个 pin 连接到 GND 或 VCC 时,就可以设置不同的片选地址。I2C 协议在进行数据传输时,主机需要首先向总线上发出控制命令,其中,控制命令就包含了从机地址/片选信号+读写控制。然后等待从机响应。如图 30.4 所示为 I2C 控制命令传输的数据格式。 图片 I2C 传输时,按照从高到低的位序进行传输。控制字节的最低位为读写控制位,当该位为 0 时表示主机对从机进行写操作,当该位为 1 时表示主机对从机进行读操作。例如,当需要对片选地址为 100 的 AT24LC64 发起写操作,则控制字节应该为 1010_100_0。若进行读操作,则控制字节应该为 1010_100_1。 I2C 存储器地址 每个支持 I2C 协议的器件,内部总会有一些可供读写的寄存器或存储器,例如,对于我们用到的 EEPROM 存储器,内部就是顺序编址的一系列存储单元。对于我们常接触的 CMOS 摄像头如 OV7670(OV7670 的该接口叫 SCCB 接口,其实质也是一种特殊的 I2C协议,可以直接兼容 I2C 协议),其内部就是一系列编址的可供读写的寄存器。因此,我们要对一个器件中的存储单元(寄存器和存储器以下简称存储单元)进行读写,就必须要能够指定存储单元的地址。I2C 协议设计了有从机存储单元寻址地址段,该地址段为一个字或两个字节长度,在主机确认收到从机返回的控制字节响应后由主机发出。地址段长度视不同的器件类型,长度不同,例如同是 EEPROM 存储器,AT24C04 的址段长度为一个字节,而 AT24C64 的地址段长度为两个字节。具体是一个字节还是两个字节,与器件的存储单元数量有关。如图 30.5 和图 30.6 分别为 1 字节地址和 2 字节地址器件的地址分布图,其中 1 字节地址的器件是以内存为 1kbit 的 EEPROM 存储器 AT24C01 举例,2 字节地址的器件是以内存为 64kbit 的 EEPROM 存储器 AT24C64 举例的。 图片 I2C 单字节写时序 根据前面讲的,不同器件,I2C 器件地址字节不同,这样对于 I2C 单字节写时序就会有所差别,图 30.7 和图 30.8 分别为 1 字节地址段器件和 2 字节地址段器件单字节写时序图。 图片 图片 根据时序图,从主机角度来描述一次写入单字节数据过程如下: a. 主机设置 SDA 为输出; b. 主机发起起始信号; c. 主机传输器件地址字节,其中最低位为 0,表明为写操作; d. 主机设置 SDA 为三态门输入,读取从机应答信号; e. 读取应答信号成功,主机设置 SDA 为输出,传输 1 字节地址数据; f. 主机设置 SDA 为三态门输入,读取从机应答信号; g. 读取应答信号成功,对于两字节地址段器件,传输地址数据低字节,对于 1 字节地址段器件,主机设置 SDA 为输出,传输待写入的数据; h. 设置 SDA 为三态门输入,读取从机应答信号,对于两字节地址段器件,接着步骤 i;对于 1 字节地址段器件,直接跳转到步骤 k; i. 读取应答信号成功,主机设置 SDA 为输出,传输待写入的数据(对于两字节地址段器件); j. 设置 SDA 为三态门输入,读取从机应答信号(两字节地址段器件); k. 读取应答信号成功,主机产生 STOP 位,终止传输。 I2C 连续写时序(页写时序) 注:I2C 连续写时序仅部分器件支持。 连续写是主机连续写多个字节数据到从机,这个和单字节写操作类似,连续多字节写操作也是分为 1 字节地址段器件和 2 字节地址段器件的写操作,图 30.9 和图 30.10 分别为 1 字节地址段器件和 2 字节地址段器件连续多字节写时序图。 图片 根据时序图,从主机角度来描述一次写入多字节数据过程如下: a. 主机设置 SDA 为输出; b. 主机发起起始信号; c. 主机传输器件地址字节,其中最低位为 0,表明为写操作; d. 主机设置 SDA 为三态门输入,读取从机应答信号; e. 读取应答信号成功,主机设置 SDA 为输出,传输 1 字节地址数据; f. 主机设置 SDA 为三态门输入,读取从机应答信号; g. 读取应答信号成功后,主机设置 SDA 为输出,对于两字节地址段器件,传输低字节地址数据,对于 1 字节地址段器件,传输待写入的第 1 个数据 h. 设置 SDA 为三态门输入,读取从机应答信号,对于两字节地址段器件,接着步骤 i;对于 1 字节地址段器件,直接跳转到步骤 k; i. 读取应答信号成功后,主机设置 SDA 为输出,传输待写入的第 1 个数据(两字节地址段器件); j. 设置 SDA 为三态门输入,读取从机应答信号(两字节地址段器件); k. 读取应答信号成功后,主机设置 SDA 为输出,传输待写入的下一个数据; l. 设置 SDA 为三态门输入,读取从机应答信号;n 个数据被写完,转到步骤 m,若数据未被写完,转到步骤 k; m. 读取应答信号成功后,主机产生 STOP 位,终止传输。 注:对于 AT24Cxx 系列的 EEPROM 存储器,一次可写入的最大长度为 32 字节。 I2C 单字节读时序 同样的,I2C 读操作时序根据不同 I2C 器件具有不同的器件地址字节数,单字节读操作分为 1 字节地址段器件单节数据读操作和 2 字节地址段器件单节数据读操作。图30.11 和图 30.12 分别为 不同情况的时序图。 图片 根据时序图,从主机角度描述一次读数据过程,如下: a. 主机设置 SDA 为输出; b. 主机发起起始信号; c. 主机传输器件地址字节,其中最低位为 0,表明为写操作; d. 主机设置 SDA 为三态门输入,读取从机应答信号; e. 读取应答信号成功,主机设置 SDA 输出,传输 1 字节地址数据; f. 主机设置 SDA 为三态门输入,读取从机应答信号; g. 读取应答信号成功,主机设置 SDA 输出,对于两字节地址段器件,传输低字节地址数据;对于 1 字节地址段器件,无此步骤,直接跳转到步骤 h; h. 主机发起起始信号; i. 主机传输器件地址字节,其中最低位为 1,表明为读操作; j. 设置 SDA 为三态门输入,读取从机应答信号; k. 读取应答信号成功,主机设置 SDA 为三态门输入,读取 SDA 总线上的一个字节的数据; l. 产生无应答信号(高电平)(无需设置为输出高电平,因为总线会被自动拉高);m. 主机产生 STOP 位,终止传输。 I2C 连续读时序(页读取) 连续读是主机连续从从机读取多个字节数据,这个和单字节读操作类似,连续多字节读操作也是分为 1 字节地址段器件和 2 字节地址段器件的读操作,图 30.13 和图 30.14 分别为 1 字节地址段器件和 2 字节地址段器件连续多字节读时序图。 图片 根据时序图,从主机角度描述多字节数据读取过程如下: a. 主机设置 SDA 为输出 b. 主机发起起始信号 c. 主机传输器件地址字节,其中最低位为 0,表明为写操作。 d. 主机设置 SDA 为三态门输入,读取从机应答信号。 e. 读取应答信号成功,主机设置 SDA 输出,传输 1 字节地址数据 f. 主机设置 SDA 为三态门输入,读取从机应答信号。 g. 读取应答信号成功,主机设置 SDA 输出,对于两字节地址段器件,传输低字节地址数据;对于 1 字节地址段器件,无此步骤;直接跳转到步骤h; h. 主机发起起始信号; i. 主机传输器件地址字节,其中最低位为 1,表明为读操作; j. 设置 SDA 为三态门输入,读取从机应答信号; k. 设置 SDA 为三态门输入,读取 SDA 总线上的第 1 个字节的数据; l. 主机设置 SDA 输出,发送一位应答信号; m. 设置 SDA 为三态门输入,读取 SDA 总线上的下一个字节的数据;若 n 个字节数据读完成,跳转到步骤 n,若数据未读完,跳转到步骤 l;(对于 AT24Cxx,一次读取长度最大为 32 字节,即 n 不大于 32) n. 主机设置 SDA 输出,产生无应答信号(高电平)(无需设置为输出高电平,因为总线会被自动拉高); o. 主机产生 STOP 位,终止传输。 I2C 读写器件控制程序 通过上述的讲述,对 I2C 读写器件数据时序有了一定的了解,下面将开始进行控制程序的设计。根据上面 I2C 的基本概念中有关读写时 SDA 与 SCL 时序,不管对于从机还是主机,SDA 上的每一位数据在 SCL 的高电平期间保持不变,而数据的改变总是在 SCL的低电平期间发生。因此,我们可以选用 2 个标志位对时钟 SCL 的高电平和低电平进行标记,如下图所示:scl_high 对 SCL 高电平期间进行标志,scl_low 对 SCL 低电平期间进行标志。这样就可以在 scl_high 有效时读 SDA 数据,在 scl_low 有效时改变数据。scl_high和 scl_low 产生的时序图如图 30.15 所示。 图片 在本实验中,时钟信号 SCL 采用计数器方法产生,计数器最大计数值为系统时钟频率除以 SCL 时钟频率,即:SCL_CNT_M = SYS_CLOCK/SCL_CLOCK。对于 scl_high 和 scl_low则只需要分别在计数到四分之一的最大值和四分之三的最大值时产生标志位即可,具体的时钟信号 SCL 和标志信号 scl_high、scl_low 产生实现代码如下: //系统时钟采用 50MHz parameter SYS_CLOCK = 50_000_000; //SCL 总线时钟采用 400kHz parameter SCL_CLOCK = 400_000; //产生时钟 SCL 计数器最大值 localparam SCL_CNT_M = SYS_CLOCK/SCL_CLOCK; reg [15:0]scl_cnt; //SCL 时钟计数器 reg scl_vaild; //I2C 非空闲时期 reg scl_high; //SCL 时钟高电平中部标志位 reg scl_low; //SCL 时钟低电平中部标志位 //I2C 非空闲时期 scl_vaild 的产生 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) scl_vaild <= 1'b0; else if(Wr | Rd) scl_vaild <= 1'b1; else if(Done) scl_vaild <= 1'b0; else scl_vaild <= scl_vaild; end //scl 时钟计数器 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) scl_cnt <= 16'd0; else if(scl_vaild)begin if(scl_cnt == SCL_CNT_M - 1) scl_cnt <= 16'd0; else scl_cnt <= scl_cnt + 16'd1; end else scl_cnt <= 16'd0; end //scl 时钟,在计数器值到达最大值一半和 0 时翻转 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Scl <= 1'b1; else if(scl_cnt == SCL_CNT_M >>1) Scl <= 1'b0; else if(scl_cnt == 16'd0) Scl <= 1'b1; else Scl <= Scl; end //scl 时钟高低电平中部标志位 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) scl_high <= 1'b0; else if(scl_cnt == (SCL_CNT_M>>2)) scl_high <= 1'b1; else scl_high <= 1'b0; end //scl 时钟低电平中部标志位 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) scl_low <= 1'b0; else if(scl_cnt == (SCL_CNT_M>>1)+(SCL_CNT_M>>2)) scl_low <= 1'b1; else scl_low <= 1'b0; end上述代码中 Wr 和 Rd 信号为 I2C 进行一次写和读操作的门控使能信号,Done 信号为一次I2C写和读操作完成标志位。(SCL_CNT_M>>2)和(SCL_CNT_M>>1)+(SCL_CNT_M>>2)分别为 1/2 的 SCL_CNT_M 和 3/4 的 SCL_CNT_M 的计数值。 在 SCL 时钟总线以及其高低电平标志位产生完成后,接下来的事情就是 SDA 数据线的产生,这个需要根据具体的读写操作时序完成。本实验主要采用状态机实现,根据上面讲述的读写数据的时序关系,设计了如图 30.16 所示的状态转移图,其状态机状态编码采用独热编码,若需要改变状态编码形式,只需改变程序中的 parameter 定义即可。 图片 根据上面 I2C 基本概念可知,不同的器件其寄存器地址字节数分为 1 字节或和 2 字节地址段,并且有些 I2C 器件是支持多字节的数据读写,所以在设计时考虑到该 I2C 控制器的通用性,我们将设计寄存器地址字节和读取数据个数均可自行设置的 I2C 控制器,用户可根据自己的实际应用情况设置选择与器件对应的寄存器地址字节数或是读写数据的字节数。寄存器地址字节数的可变主要是通过一个计数器对字节数进行计数,当计数值达到指定值后跳转到下一状态,具体的可参见代码。 在状态机中,从主机角度来看,SDA 数据线上在写控制、写数据、读控制状态过程是需要串行输出数据,而在读数据状态过程是需要串行输入数据。根据数据在时钟高电平期间保持不变,改变数据在低电平时期的规则,本设计对时钟信号的高低电平进行计数,从而在指定的计数值进行输出或读取数据实现数据的串行输出和串行输入。串行输出和串行输入数据采用任务的形式进行表示,便于在主状态机中多次的调用。图 30.17为计数的过程以及特定状态变化的时序图,这里的特定状态主要是指读/写控制、读/写地址和读/写数据状态。 图片 图 30.17 中计数器 halfbit_cnt 和数据接收方对发送的响应检测标志位 ack 以及串行输出、输入数据任务的具体代码如下: //sda 串行接收与发送时 scl 高低电平计数器 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) halfbit_cnt <= 8'd0; else if((main_state == WR_CTRL)|| (main_state == WR_WADDR)|| (main_state == WR_DATA)|| (main_state == RD_CTRL)|| (main_state == RD_DATA))begin if(scl_low | scl_high)begin if(halfbit_cnt == 8'd17) halfbit_cnt <= 8'd0; else halfbit_cnt <= halfbit_cnt + 8'd1; end else halfbit_cnt <= halfbit_cnt; end else halfbit_cnt <= 8'd0; end //数据接收方对发送的响应检测标志位 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) ack <= 1'b0; else if((halfbit_cnt == 8'd16)&&scl_high&&(Sda==1'b0)) ack <= 1'b1; else if((halfbit_cnt == 8'd17)&&scl_low) ack <= 1'b0; else ack <= ack; end //输出串行数据任务 task send_8bit_data; if(scl_high && (halfbit_cnt == 8'd16)) FF <= 1; else if(halfbit_cnt < 8'd17)begin sda_reg <= sda_data_out[7]; if(scl_low) sda_data_out <= {sda_data_out[6:0],1'b0}; else sda_data_out <= sda_data_out; end else ; endtask //串行数据输入任务 task receive_8bit_data; if(scl_low && (halfbit_cnt == 8'd15)) FF <= 1; else if((halfbit_cnt < 8'd15))begin if(scl_high) sda_data_in <= {sda_data_in[6:0],Sda}; else begin sda_data_in <= sda_data_in; end end else ; endtask对于计数器 halfbit_cnt 只在写控制、写数据、读控制、读数据状态下才进行计数,其他状态为零。代码中 FF 是进行串行输出或输入任务的标志位,当 FF 为 1 时表示退出任务,FF 为 0 时表示进入任务。这样便于在状态机中对任务的调用,以及在指定的时间退出任务。 接下来就是主状态机的设计,主状态机的状态转移图上面已经给出,具体转移过程是依据 I2C 读写时序进行的,代码如下: //主状态机 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n)begin main_state <= IDLE; sda_reg <= 1'b1; W_flag <= 1'b0; R_flag <= 1'b0; Done <= 1'b0; waddr_cnt <= 2'd1; wdata_cnt <= 8'd1; rdata_cnt <= 8'd1; end else begin case(main_state) IDLE:begin sda_reg <= 1'b1; W_flag <= 1'b0; R_flag <= 1'b0; Done <= 1'b0; waddr_cnt <= 2'd1; wdata_cnt <= 8'd1; rdata_cnt <= 8'd1; if(Wr)begin main_state <= WR_START; W_flag <= 1'b1; end else if(Rd)begin main_state <= WR_START; R_flag <= 1'b1; end else main_state <= IDLE; end WR_START:begin if(scl_low)begin main_state <= WR_CTRL; sda_data_out <= wr_ctrl_word; FF <= 1'b0; end else if(scl_high)begin sda_reg <= 1'b0; main_state <= WR_START; end else main_state <= WR_START; end WR_CTRL:begin if(FF == 1'b0) send_8bit_data; else begin if(ack == 1'b1) begin//收到响应 if(scl_low)begin main_state <= WR_WADDR; FF <= 1'b0; if(Wdaddr_num == 2'b1) sda_data_out <= Word_addr[7:0]; else sda_data_out <= Word_addr[15:8]; end else main_state <= WR_CTRL; end else//未收到响应 main_state <= IDLE; end end WR_WADDR:begin if(FF == 1'b0) send_8bit_data; else begin if(ack == 1'b1) begin//收到响应 if(waddr_cnt == Wdaddr_num)begin if(W_flag && scl_low)begin main_state <= WR_DATA; sda_data_out <= Wr_data; waddr_cnt <= 2'd1; FF <= 1'b0; end else if(R_flag && scl_low)begin main_state <= RD_START; sda_reg <= 1'b1; end else main_state <= WR_WADDR; end else begin if(scl_low)begin waddr_cnt <= waddr_cnt + 2'd1; main_state <= WR_WADDR; sda_data_out <= Word_addr[7:0]; FF <= 1'b0; end else main_state <= WR_WADDR; end end else//未收到响应 main_state <= IDLE; end end WR_DATA:begin if(FF == 1'b0) send_8bit_data; else begin if(ack == 1'b1) begin//收到响应 if(wdata_cnt == Wrdata_num)begin if(scl_low)begin main_state <= STOP; sda_reg <= 1'b0; wdata_cnt <= 8'd1; end else main_state <= WR_DATA; end else begin if(scl_low)begin wdata_cnt <= wdata_cnt + 8'd1; main_state <= WR_DATA; sda_data_out <= Wr_data; FF <= 1'b0; end else main_state <= WR_DATA; end end else//未收到响应 main_state <= IDLE; end end RD_START:begin if(scl_low)begin main_state <= RD_CTRL; sda_data_out <= rd_ctrl_word; FF <= 1'b0; end else if(scl_high)begin main_state <= RD_START; sda_reg <= 1'b0; end else main_state <= RD_START; end RD_CTRL:begin if(FF == 1'b0) send_8bit_data; else begin if(ack == 1'b1) begin//收到响应 if(scl_low)begin main_state <= RD_DATA; FF <= 1'b0; end else main_state <= RD_CTRL; end else//未收到响应 main_state <= IDLE; end end RD_DATA:begin if(FF == 1'b0) receive_8bit_data; else begin if(rdata_cnt == Rddata_num)begin sda_reg <= 1'b1; if(scl_low)begin main_state <= STOP; sda_reg <= 1'b0; end else main_state <= RD_DATA; end else begin sda_reg <= 1'b0; if(scl_low)begin rdata_cnt <= rdata_cnt + 8'd1; main_state <= RD_DATA; FF <= 1'b0; end else main_state <= RD_DATA; end end end STOP:begin//结束操作 if(scl_high)begin sda_reg <= 1'b1; main_state <= IDLE; Done <= 1'b1; end else main_state <= STOP; end default: main_state <= IDLE; endcase end end主状态机完成后,I2C 控制器设计的大块就解决了,剩下的就是 SDA 数据线的输出了,该数据线采用三态使能输出,具体代码如下: assign Sda = sda_en ? sda_reg : 1'bz;对于使能信号 sda_en 按照上面的时序关系图可知,该信号在不同的状态,其高低电平变化的时刻是有差别的,比如在开始和结束状态,它是一直为高电平的,在写控制、写数据、读控制状态,它是在串行输出一字节数据期间(即 halfbit_cnt < 16 时)为高电平,之外的一个数据为位低电平,而在读数据状态时串行输入一字节数据期间(即halfbit_cnt < 16 时)为低电平电平,之外的一个数据位为高电平。具体代码如下: //SDA 三态使能信号 sda_en always@(*) begin case(main_state) IDLE: sda_en = 1'b0; WR_START,RD_START,STOP: sda_en = 1'b1; WR_CTRL,WR_WADDR,WR_DATA,RD_CTRL: if(halfbit_cnt < 16) sda_en = 1'b1; else sda_en = 1'b0; RD_DATA: if(halfbit_cnt < 16) sda_en = 1'b0; else sda_en = 1'b1; default: sda_en = 1'b0; endcase end本实验设计考虑到了多字节数据的读取情况,所以增加了数据读取和数据写入时的 有效标志位信号。主要是标志读取数据时数据有效时刻和写数据时提供待写入数据时刻。 具体代码如下: //写数据有效标志位 assign Wr_data_vaild = ((main_state==WR_WADDR)&& (waddr_cnt==Wdaddr_num)&& (W_flag && scl_low)&& (ack == 1'b1))|| ((main_state == WR_DATA)&& (ack == 1'b1)&&(scl_low)&& (wdata_cnt != Wrdata_num)); //读数据有效标志位前寄存器 assign rdata_vaild_r = (main_state == RD_DATA) &&(halfbit_cnt == 8'd15)&&scl_low; //读出数据有效标志位 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Rd_data_vaild <= 1'b0; else if(rdata_vaild_r) Rd_data_vaild <= 1'b1; else Rd_data_vaild <= 1'b0; end //读出的有效数据 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Rd_data <= 8'd0; else if(rdata_vaild_r) Rd_data <= sda_data_in; else Rd_data <= Rd_data; end到目前为止,整个 I2C 控制器的设计就完成了,接下来就进入仿真环节,我们需要EEPROM 的仿真模型进行仿真,这样能更好的检验 I2C 控制器设计的是否存在问题,以便后面进行优化改进。本实验采用的是镁光官网提供的 EEPROM 仿真模型,具体下载网 址 为 http://www.microchip.com/zh/design-centers/memory/serial-eeprom/verilog-ibis-models,我们选择两个具有代表性的模型进行仿真,分别为 1 字节寄存器地址段的 24LC04B 和 2 字节寄存器地址段的 24LC64 仿真模型,利用这两个模型对我们设计的 I2C 控制器进行仿真。如图 30.18 为仿真验证的结构框图。 图片 这里我们对 1 字节寄存器地址段的 24LC04B 和 2 字节寄存器地址段的 24LC64 仿真模型的器件地址{A3,A2,A1}分别设置为 3’b001 和 3’b000,仿真时为了能分别对不同型号的模型进行仿真,在编写的 testbench 文件中采用了申明方法去选择当前使用哪个模型进行仿真,具体代码如下: `timescale 1ns/1ns `define CLK_PERIOD 20 //仿真模型选择 //`define TEST_M24LC64 //24LC64 `define TEST_M24LC04 //24LC04 module I2C_tb; reg Clk; //系统时钟 reg Rst_n; //系统复位信号 reg [15:0] Word_addr; //I2C 器件寄存器地址 reg Wr; //I2C 器件写使能 reg [7:0] Wr_data; //I2C 器件写数据 wire Wr_data_vaild;//I2C 器件写数据有效标志位 reg Rd; //I2C 器件读使能 wire[7:0] Rd_data; //I2C 器件读数据 wire Rd_data_vaild;//I2C 器件读数据有效标志位 wire Scl; //I2C 时钟线 wire Sda; //I2C 数据线 wire Done; //对 I2C 器件读写完成标识位 localparam NUM = 6'd4; //单次读写数据字节数 `ifdef TEST_M24LC64 localparam DevAddr = 3'b000; //I2C 器件的器件地址 localparam WdAr_NUM= 2; //I2C 器件的存储器地址字节数 `elsif TEST_M24LC04 localparam DevAddr = 3'b001; //I2C 器件的器件地址 localparam WdAr_NUM= 1; //I2C 器件的存储器地址字节数 `endif I2C I2C( .Clk(Clk), .Rst_n(Rst_n), .Rddata_num(NUM), .Wrdata_num(NUM), .Wdaddr_num(WdAr_NUM), .Device_addr(DevAddr), .Word_addr(Word_addr), .Wr(Wr), .Wr_data(Wr_data), .Wr_data_vaild(Wr_data_vaild), .Rd(Rd), .Rd_data(Rd_data), .Rd_data_vaild(Rd_data_vaild), .Scl(Scl), .Sda(Sda), .Done(Done) ); `ifdef TEST_M24LC64 M24LC64 M24LC64( .A0(1'b0), .A1(1'b0), .A2(1'b0), .WP(1'b0), .SDA(Sda), .SCL(Scl), .RESET(!Rst_n) ); `elsif TEST_M24LC04 M24LC04B M24LC04( .A0(1'b1), .A1(1'b0), .A2(1'b0), .WP(1'b0), .SDA(Sda), .SCL(Scl), .RESET(!Rst_n) ); `endif //系统时钟产生 initial Clk = 1'b1; always #(`CLK_PERIOD/2)Clk = ~Clk; initial begin Rst_n = 0; Word_addr = 0; Wr = 0; Wr_data = 0; Rd = 0; #(`CLK_PERIOD*200 + 1) Rst_n = 1; #200; `ifdef TEST_M24LC64 //仿真验证 24LC64 模型 //写入 20 组数据 Word_addr = 0; Wr_data = 0; repeat(20)begin Wr = 1'b1; #(`CLK_PERIOD); Wr = 1'b0; repeat(NUM)begin //在写数据有效前给待写入数据 @(posedge Wr_data_vaild) Wr_data = Wr_data + 1; end @(posedge Done); #2000; Word_addr = Word_addr + NUM; end #2000; //读出刚写入的 20 组数据 Word_addr = 0; repeat(20)begin Rd = 1'b1; #(`CLK_PERIOD); Rd = 1'b0; @(posedge Done); #2000; Word_addr = Word_addr + NUM; end `elsif TEST_M24LC04 //仿真验证 24LC04 模型 //写入 20 组数据 Word_addr = 100; Wr_data = 100; repeat(20)begin Wr = 1'b1; #(`CLK_PERIOD); Wr = 1'b0; repeat(NUM)begin //在写数据有效前给待写入数据 @(posedge Wr_data_vaild) Wr_data = Wr_data + 1; end @(posedge Done); #2000; Word_addr = Word_addr + NUM; end #2000; //读出刚写入的 20 组数据 Word_addr = 100; repeat(20)begin Rd = 1'b1; #(`CLK_PERIOD); Rd = 1'b0; @(posedge Done); #2000; Word_addr = Word_addr + NUM; end `endif #5000; $stop; end endmodule在 testbench 文件中,通过对 EEPROM 模型进行 20 写操作,每次写字节数为NUM,然后对 EEPROM 模型在刚写入数据的地址段进行读操作,通过比较读出和写入的数据验证 I2C 控制器设计是否正确。这里分别通过申明选择 TEST_M24LC64 或TEST_M24LC04 来作为当前的仿真模型。如图 30.19 所示为 2 字节地址的 EEPROM模型 24LC64 仿真结果。图 30.20 和图 30.21 分别为型号 24LC64 仿真模型写操作时序和读操作时序放大后的波形图。 图片 图片 同样的方式选择 24LC04 型号 EEPROM 模型进行仿真,如图 30.22 所示为 1 字节地址的 EEPROM 模型 24LC604 仿真结果。图 30.23 和图 30.24 分别为型号24LC604 仿真模型写操作时序和读操作时序放大后的波形图。 图片 通过观察图 30.21 和图 30.24 的时序波形发现,在读操作时序结果中,读出的数据中某些位是高阻态,仔细观察波形可知,高阻态的位置正好是需要输出高电平的位置,这个的原因是 EEPROM 的仿真模型是完全与实际的器件是一样的,对于器件来说,只在输出 0 时将数据线拉低,而在高阻态或本应该为高电平的时刻都是设置为高阻态的,这个在仿真模型的代码中也有体现,具体体现这一点的代码如下: bufif1 (SDA, 1'b0, SDA_DriveEnableDlyd);图片 其中,器件地址包括器件的地址字节数和 3 位的器件地址,具体分配如下: 图片 功能码主要是区分是写数据操作还是读数据操作,为了方便,我们直接规定,功能码为 0xf1 表示写数据操作,0xf2 表示读数据操作;起始地址是我们要读写数据的第一个地址;数据字节数表示要写入或读取的数据的字节个数,后面的数据 1 到数据n 表示要写入的 n 个数据,对于读操作没有这部分。如图 30.25 为该实验整体的设计框图。 图片 有关串口发送和接收以及 fifo 模块在前面章节都已经进行了讲解,这里就不重复讲解了,这里重点讲解命令解析模块的设计,命令解析模块的主要作用是对串口接收的数据进行解析,通过对接收的数据进行解析分析判断出是进行何种操作。根据我们自己规定的数据协议,进行如下的设计,首先我们将串口发送的数据的前 4 个数据存入一个缓冲区数据内,通过对功能码识别判断是写操作还是读操作,如果是写操作,就将后面待写入的数据存入 fifo 中;同时将器件地址、地址字节数、起始地址、数据字节数赋值给 I2C 对应的信号线;如果是读操作,就在前 4 个字节接收完成后将器件地址、地址字节数、起始 地址、数据字节数赋值给 I2C 对应的信号线,同时给 I2C 控制器模块的读使能给一个时钟周期的门控信号,使能 I2C 的读操作。读出的数据同样也是先存放在另外一个 fifo 中,然后送给串口发送模块发出。具体实现代码如下: module cmd_analysis( Clk, Rst_n, Rx_done, Rx_data, Wfifo_req, Wfifo_data, Rddata_num, Wrdata_num, Wdaddr_num, Device_addr, Word_addr, Rd ); input Clk; //系统时钟 input Rst_n; //系统复位 input Rx_done; //串口接收一字节数据完成 input[7:0] Rx_data; //串口接收一字节数据 output reg Wfifo_req; //写 fifo 请求信号 output reg[7:0] Wfifo_data; //写 fifo 数据 output reg[5:0] Rddata_num; //I2C 总线连续读取数据字节数 output reg[5:0] Wrdata_num; //I2C 总线连续读取数据字节数 output reg[1:0] Wdaddr_num; //I2C 器件数据地址字节数 output reg[2:0] Device_addr; //EEPROM 器件地址 output reg[15:0] Word_addr; //EEPROM 寄存器地址 output reg Rd; //EEPROM 读请求信号 reg [7:0] buff_data[4:0];//串口接收数据缓存器 //串口接收数据计数器 reg [7:0]byte_cnt; always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) byte_cnt <= 8'd0; else if(Rx_done && byte_cnt==8'd4)begin if(buff_data[1]==8'hf2) //读数据指令 byte_cnt <= 8'd0; else if(buff_data[1]==8'hf1) //写数据指令 byte_cnt <= byte_cnt + 8'd1; else byte_cnt <= 8'd0; //错误指令 end else if(Rx_done)begin if(byte_cnt == 8'd4 + buff_data[4]) byte_cnt <= 8'd0; else byte_cnt <= byte_cnt + 8'd1; end else byte_cnt <= byte_cnt; end //串口接收数据缓存器 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n)begin buff_data[0] <= 8'h00; buff_data[1] <= 8'h00; buff_data[2] <= 8'h00; buff_data[3] <= 8'h00; buff_data[4] <= 8'h00; end else if(Rx_done && byte_cnt<5) buff_data[byte_cnt] <= Rx_data; else ; end //写 fifo 请求信号 Wfifo_req always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Wfifo_req <= 1'b0; else if(byte_cnt >8'd4 && Rx_done) Wfifo_req <= 1'b1; else Wfifo_req <= 1'b0; end //写 fifo 数据 Wfifo_data always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Wfifo_data <= 8'd0; else if(byte_cnt > 8'd4 && Rx_done) Wfifo_data <= Rx_data; else Wfifo_data <= Wfifo_data; end //EEPROM 读请求信号 Rd always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) Rd <= 1'b0; else if(byte_cnt == 8'd4 && Rx_done && buff_data[1]==8'hf2) Rd <= 1'b1; else Rd <= 1'b0; end //指令完成标志位 reg cmd_flag; always@(posedge Clk or negedge Rst_n) begin if(!Rst_n) cmd_flag <= 1'b0; else if((byte_cnt == 8'd4)&& Rx_done) cmd_flag <= 1'b1; else cmd_flag <= 1'b0; end //EEPROM 读写数据、寄存器地址字节数,器件地址,寄存器地址 always@(posedge Clk or negedge Rst_n) begin if(!Rst_n)begin Rddata_num <= 6'd0; Wrdata_num <= 6'd0; Wdaddr_num <= 2'd0; Device_addr <= 3'd0; Word_addr <= 16'd0; end else if(cmd_flag == 1'b1)begin Rddata_num <= buff_data[4][5:0]; Wrdata_num <= buff_data[4][5:0]; Wdaddr_num <= buff_data[0][5:4]; Device_addr <= buff_data[0][2:0]; Word_addr <= {buff_data[2],buff_data[3]}; end else ; end endmodule下面编写 testbench 测试文件对设计的命令解析模块进行仿真验证,该仿真主要是分别模拟发送写数据操作和读数据操作指令,来观察相应的输出时序波形结果。通过仿真时序结果可以对该模块进行优化改进,具体的 testbench 文件如下: `timescale 1ns/1ns `define CLK_PERIOD 20 module cmd_analysis_tb; reg Clk; reg Rst_n; reg Rx_done; reg [7:0] Rx_data; wire Wfifo_req; wire[7:0] Wfifo_data; wire[5:0] Rddata_num; wire[5:0] Wrdata_num; wire[1:0] Wdaddr_num; wire[2:0] Device_addr; wire[15:0] Word_addr; wire Rd; reg [15:0] addr; reg [7:0] data_num; reg [7:0] wr_data; reg [39:0] wdata_cmd; reg [39:0] rdata_cmd; cmd_analysis cmd_analysis( .Clk(Clk), .Rst_n(Rst_n), .Rx_done(Rx_done), .Rx_data(Rx_data), .Wfifo_req(Wfifo_req), .Wfifo_data(Wfifo_data), .Rddata_num(Rddata_num), .Wrdata_num(Wrdata_num), .Wdaddr_num(Wdaddr_num), .Device_addr(Device_addr), .Word_addr(Word_addr), .Rd(Rd) ); //写 FIFO 模块例化 fifo_wr wr( .clock(Clk), .data(Wfifo_data), .rdreq(), .wrreq(Wfifo_req), .empty(), .full(), .q(), .usedw() ); //系统时钟产生 initial Clk = 1'b1; always #(`CLK_PERIOD/2)Clk = ~Clk; initial begin Rst_n = 0; Rx_done = 0; Rx_data = 0; addr = 0; data_num = 0; wr_data = 0; wdata_cmd = 0; rdata_cmd = 0; #(`CLK_PERIOD*200 + 1) Rst_n = 1; #200; addr = 0; data_num = 4; wr_data = 0; send_uart_data_wr; //写数据 #500; send_uart_data_rd; //读数据 #500; addr = 4; data_num = 8; wr_data = 20; send_uart_data_wr; //写数据 #500; send_uart_data_rd; //读数据 #500; $stop; end //串口发送写数据命令和待写入数据任务 task send_uart_data_wr; begin //写数据指令 wdata_cmd = {8'h21,8'hf1,addr[15:8],addr[7:0],data_num}; //发送写数据指令 repeat(5)begin Rx_done = 1; Rx_data = wdata_cmd[39:32]; #(`CLK_PERIOD) Rx_done = 0; #500; wdata_cmd = {wdata_cmd[31:0],8'h00}; end //待写入数据 Rx_data = wr_data; repeat(data_num)begin Rx_done = 1; Rx_data = Rx_data + 1; #(`CLK_PERIOD) Rx_done = 0; #500; end end endtask //串口发送读数据命令任务 task send_uart_data_rd; begin //读数据指令 rdata_cmd = {8'h21,8'hf2,addr[15:8],addr[7:0],data_num}; //发送读数据指令 repeat(5)begin Rx_done = 1; Rx_data = rdata_cmd[39:32]; #(`CLK_PERIOD) Rx_done = 0; #500; rdata_cmd = {rdata_cmd[31:0],8'h00}; end end endtask endmodule仿真过程主要是模拟命令解析模块接收到写或读 EEPROM 操作指令后的操作是否和我们设计想要达到的目标是否一致。这里的写或读数据指令均采用任务的形式,写数据指令下待写入的数据是采用给定一个值的基础上递增进行赋值的。命令解析模块仿真的结果如图 30.26 所示。 图片 根据波形时序图,在模拟发送写操作命令 0x21,0xf1,0x00,0x00,0x04,0x06,0x07,0x08,0x09 时,在接收完数据字节数这个数据后,后面收到的数据就存入到 fifo 中去了,与我们设计的是一致的,同理可以分析读数据操作命令,也是没有问题的,这样命令解析模块就设计完成了。 下面就是整个系统的设计,如图 30.25 整体设计框图中,在 I2C 写数据操作之前和读数据后分别加入了 fifo 模块,因为串口读写速度和 I2C 读写速度不一样,在这之间加入的 fifo 模块具有读写时钟不一致的特点,可以对数据进行一个缓存,这样就能解决前后速度不一样的问题,这里的两个 fifo 均设置的是读取数据在读请求前有效,这样设计的目的是为了与其他模块待输入数据与使能信号相匹配,里面的 fifo模块都是通过 QuartusII 软件生成的 IP 核,fifo 输入输出数据位宽均设置为 8位,深度设置为 64(多字节读取最多支持 32 字节,稍大于这个数就可以了)。在各模块均设计完成后,整个系统的顶层电路设计就显得比较简单了,根据设计的系统框图进行整合就可以了。整个系统设计的代码如下: module uart_eeprom( Clk, Rst_n, Uart_rx, Uart_tx, Sda, Scl ); parameter Baud_set = 3'd4;//波特率设置,这里设置为 115200 input Clk; //系统时钟 input Rst_n; //系统复位 input Uart_rx; //串口接收 output Uart_tx; //串口发送 inout Sda; //I2C 时钟线 output Scl; //I2C 数据线 wire [7:0] Rx_data; //串口接收一字节数据 wire Rx_done; //串口接收一字节数据完成 wire wfifo_req; //写 FIFO 模块写请求 wire [7:0] wfifo_data; //写 FIFO 模块写数据 wire [5:0] wfifo_usedw; //写 FIFO 模块已写数据量 wire [5:0] rfifo_usedw; //读 FIFO 模块可读数据量 wire rfifo_rdreq; //读 FIFO 模块读请求 wire [5:0] Rddata_num; //I2C 总线连续读取数据字节数 wire [5:0] Wrdata_num; //I2C 总线连续写取数据字节数 wire [1:0] Wdaddr_num; //EEPROM 数据地址字节数 wire [2:0] Device_addr; //EEPROM 地址 wire [15:0] Word_addr; //EEPROM 寄存器地址 wire Wr; //EEPROM 写使能 wire [7:0] Wr_data; //EEPROM 写数据 wire Wr_data_vaild;//EEPROM 写数据有效标志位 wire Rd; //EEPROM 读使能 wire [7:0] Rd_data; //EEPROM 读数据 wire Rd_data_vaild;//EEPROM 读数据有效标志位 wire Done; //EEPRO 读写完成标识位 wire tx_en; //串口发送使能 wire [7:0] tx_data; //串口待发送数据 wire tx_done ; //一次串口发送完成标志位 //串口接收模块例化 uart_byte_rx uart_rx( .Clk(Clk), .Rst_n(Rst_n), .Rs232_rx(Uart_rx), .baud_set(Baud_set), .Data_Byte(Rx_data), .Rx_Done(Rx_done) ); //指令解析模块例化 cmd_analysis cmd_analysis( .Clk(Clk), .Rst_n(Rst_n), .Rx_done(Rx_done), .Rx_data(Rx_data), .Wfifo_req(wfifo_req), .Wfifo_data(wfifo_data), .Rddata_num(Rddata_num), .Wrdata_num(Wrdata_num), .Wdaddr_num(Wdaddr_num), .Device_addr(Device_addr), .Word_addr(Word_addr), .Rd(Rd) ); //写缓存 fifo 模块例化 fifo_wr fifo_wr( .clock(Clk), .data(wfifo_data), .rdreq(Wr_data_vaild), .wrreq(wfifo_req), .empty(), .full(), .q(Wr_data), .usedw(wfifo_usedw) ); //EEPROM 写使能 assign Wr = (wfifo_usedw == Wrdata_num)&& (wfifo_usedw != 6'd0); //I2C 控制模块例化 I2C I2C( .Clk(Clk), .Rst_n(Rst_n), .Rddata_num(Rddata_num), .Wrdata_num(Wrdata_num), .Wdaddr_num(Wdaddr_num), .Device_addr(Device_addr), .Word_addr(Word_addr), .Wr(Wr), .Wr_data(Wr_data), .Wr_data_vaild(Wr_data_vaild), .Rd(Rd), .Rd_data(Rd_data), .Rd_data_vaild(Rd_data_vaild), .Scl(Scl), .Sda(Sda), .Done(Done) ); //读缓存 fifo 模块例化 fifo_rd fifo_rd( .clock(Clk), .data(Rd_data), .rdreq(rfifo_rdreq), .wrreq(Rd_data_vaild), .empty(), .full(), .q(tx_data), .usedw(rfifo_usedw) ); //串口发送使能 assign tx_en = ((rfifo_usedw == Rddata_num)&&Done)|| ((rfifo_usedw < Rddata_num)&& (rfifo_usedw >0)&&tx_done); //读 FIFO 模块读请求 assign rfifo_rdreq = tx_en; //串口发送模块例化 uart_byte_tx uart_tx( .Clk(Clk), .Rst_n(Rst_n), .send_en(tx_en), .baud_set(Baud_set), .Data_Byte(tx_data), .Rs232_Tx(Uart_tx), .Tx_Done(tx_done), .uart_state() ); endmodule下面对设计的整个系统进行编写 testbench 文件来仿真验证,整个仿真主要是通过串口发送模块模拟对该系统发送指令进行仿真验证,这里就只选用 M24LC64 这个仿真模型进行仿真,M24LC04 的仿真模型类似(读者可尝试对该模型进行仿真),编写的 testbench 文件具体代码如下: `timescale 1ns/1ns `define CLK_PERIOD 20 module uart_eeprom_tb; reg Clk; reg Rst_n; reg tx_en; reg [7:0] tx_data; wire tx_done; wire Uart_rx; wire Uart_tx; wire Sda; wire Scl; reg [15:0] addr; reg [7:0] data_num; reg [7:0] wr_data; reg [39:0] wdata_cmd; reg [39:0] rdata_cmd; localparam Baud_set = 3'd4; //波特率设置,这里设置为 115200 localparam DevAddr = 3'b000;//I2C 器件的器件地址 localparam WdAr_NUM = 2'd2; //I2C 器件的存储器地址字节数 //串口发送模块例化 uart_byte_tx uart_tx( .Clk(Clk), .Rst_n(Rst_n), .send_en(tx_en), .baud_set(Baud_set), .Data_Byte(tx_data), .Rs232_Tx(Uart_rx), .Tx_Done(tx_done), .uart_state() ); //串口读写 EEPROM 模块例化 uart_eeprom #(.Baud_set(Baud_set)) uart_eeprom( .Clk(Clk), .Rst_n(Rst_n), .Uart_rx(Uart_rx), .Uart_tx(Uart_tx), .Sda(Sda), .Scl(Scl) ); //EEPROM 模型例化 M24LC64 M24LC64( .A0(1'b0), .A1(1'b0), .A2(1'b0), .WP(1'b0), .SDA(Sda), .SCL(Scl), .RESET(!Rst_n) ); //系统时钟产生 initial Clk = 1'b1; always #(`CLK_PERIOD/2)Clk = ~Clk; initial begin Rst_n = 0; tx_data = 0; tx_en = 0; addr = 0; data_num = 0; wr_data = 0; wdata_cmd = 0; rdata_cmd = 0; #(`CLK_PERIOD*200 + 1) Rst_n = 1; #200; addr = 0; data_num = 4; wr_data = 0; send_uart_data_wr;//写数据 @(posedge uart_eeprom.I2C.Done); #500; send_uart_data_rd;//读数据 @(posedge uart_eeprom.I2C.Done); #500; addr = 4; data_num = 8; wr_data = 20; send_uart_data_wr;//写数据 @(posedge uart_eeprom.I2C.Done); #500; send_uart_data_rd;//读数据 @(posedge uart_eeprom.I2C.Done); //从 EEPROM 读出的数据串口发送出去,等待发送完成 repeat(data_num)begin @(posedge uart_eeprom.tx_done); end #5000; $stop; end //串口发送写数据命令和待写入数据任务 task send_uart_data_wr; begin //写数据指令 wdata_cmd = {{2'b00,WdAr_NUM,1'b0,DevAddr},8'hf1, addr[15:8],addr[7:0],data_num}; //发送写数据指令 repeat(5)begin tx_en = 1; tx_data = wdata_cmd[39:32]; #(`CLK_PERIOD) tx_en = 0; @(posedge tx_done) #100; wdata_cmd = {wdata_cmd[31:0],8'h00}; end //待写入数据 tx_data = wr_data; repeat(data_num)begin tx_en = 1; tx_data = tx_data + 1; #(`CLK_PERIOD) tx_en = 0; @(posedge tx_done) #100; end end endtask //串口发送读数据命令任务 task send_uart_data_rd; begin //读数据指令 rdata_cmd = {{2'b00,WdAr_NUM,1'b0,DevAddr},8'hf2, addr[15:8],addr[7:0],data_num}; //发送读数据指令 repeat(5)begin tx_en = 1; tx_data = rdata_cmd[39:32]; #(`CLK_PERIOD) tx_en = 0; @(posedge tx_done) #100; rdata_cmd = {rdata_cmd[31:0],8'h00}; end end endtask endmodule仿真过程主要是通过串口发送模块模拟对该系统发送读写指令进行仿真验证,分别进行了 2 次写和读指令的发送,读指令主要是对刚写入地址的数据进行读出,我们可以通过观察时序波形图,比较写入数据与读出数据是否一致来验证系统设计的正确性。如图 30.27 为系统仿真波形时序图。 图片 分别对一次写数据指令和一次读数据指令的波形进行放大后观察分析,如图 30.28 和图30.29 分别为一次对 EEPROM 写数据过程和读数据过程的波形时序图。 图片 这次写数据过程的仿真是通过串口发送模块模拟发送指令数据 0x21,0xf1,0x00,0x00,0x04,0x05,0x06,0x07,0x08,向 EEPROM 中起始地址为 0 开始写入 0x05,0x06,0x07,0x08 四个数据,可以通过观察图 30.28 的中 SDA 和 SCL 波形图分析得知,写入的数据确实是这四个数据,说明系统中串口写 EEPROM 部分是没有问题的。 读数据过程的仿真是通过串口发送模块模拟发送指令数据 0x21,0xf2,0x00,0x00,0x04,向 EEPROM 中起始地址为 0 开始读出四个数据,通过观察图 30.29 的中 SDA和 SCL 波形图分析得知,读出的四个数据为 0x05,0x06,0x07,0x08,与之前在这些地址写入的数据是一致的,说明这次的读数据时没有问题的,同样的方式经过多次的验证,串口读写 EEPROM 系统是可以正常工作的。仿真验证进行完成后,接下来就是进行板级验证,先是引脚的分配,本实验板级验证平台是 AC620 开发板,根据开发板的引脚分配表对本实验所用引脚进行分配。如图 30.30 是 AC620 开发板上 EEPROM 部分的硬件原理图,在引脚分配之前,是需要对这一块硬件电路有所了解的。 图片 细心的读者会发现,I2C 时钟线 SCL 和 I2C 数据线没有进行硬件上拉处理,与前面讲解的需要上拉处理不一样,可能会猜想是硬件设计的问题。这里我说明一下,硬件设计是没有问题的,因为对于 FPGA 是可以通过软件对引脚进行上拉处理的,这个也是本实验包含的一个知识点。通过 Quartus II 软件将管脚设置为上拉电阻(弱上拉)的方法,具体的步骤如下: 1.在菜单 Assignments 中选择 Pin Planner,也可以直接点击面板上引脚分配的图标 图片 2.这样进入引脚分配的界面,在弹出的 Pin Planner 界面的 All Pins 区域里点击鼠标右键,找到 Customize Columns。 图片 在弹出的 Customize Columns 对 话 框的 左 列表 框 选 择 Weak Pull-Up Resistor,再点击,把 Weak Pull-Up Resistor 添加到右列表框,这样在 Pin Planner 的 All Pins 区域里就有一列 Weak Pull-Up Resistor 的设置项。 图片 再把需要上拉的 SDA 和 SCL 在其对应的 Weak Pull-Up Resistor 列的位置双极鼠标左键,就会弹出一个 Off/On 的选项,选上 On 就可以了。最后完成后的设置如下: 图片 引脚分配和上拉设置完成后,对我们设计的系统顶层文件进行综合布局布线生成 sof 下载文件,然后下载到 AC620 实验平台进行板级验证。板级验证需要用到串口软件工具, 这里使用的是名叫格西烽火的串口工具,选择对应的开发板的串口号和波特率,系统设计的波特率在顶层文件 uart_eeprom 中可进行设置,这里我们设置的波特率为115200bps。 板级验证时,我们先往 EEPROM 里写入一些数据,也就是在串口发送 6 组数据,每组数据写入四个数据;写完后发送读数据命令,读出写入的数据,分两次读,一次读 20个数据,一次读 4 个数据,具体的发送读写指令操作和串口接收的数据如下图: 图片 从串口发送和接受的数据分析可得,从 EEPROM 读出的 20 个数据和写入的 20 个数据是一样的,这就说明,设计的整个系统是工作正常的,读者可以多次进行多组测试来验证设计的完整性,整个的测试还可以利用 Quartus II 软件中的 SignalTap II Logic Analyzer 工具对 SDA 和 SCL 的波形进行抓取分析系统设计的正确性,这里就不详细的说明了,读者可以自己进行尝试。整个串口读写 EEPROM 的系统设计就算完成了,里面还有很多需要完善的地方,读者可以在学习完成后,对本实验进行改进和拓展。 本节小结 本节主要从二线制 I2C 协议的基本知识和概念、 I2C 器件之间数据通信过程,比较全面的了解了 I2C 协议,并以此设计一个可进行读写操作的 I2C 控制器,结合前面设计的串口收发模块和 FIFO 模块设计了一个简易应用,实现了串口对 EEPROM 存储器的读写功能,并进行相应的板级验证。读者可以在此基础上进行一定的优化和拓展,AC620实验开发板上还有音频模块和时钟模块挂在在 I2C 总线上,读者可以利用这些模块实现更丰富的应用
FPGA&ASIC
# ASIC/FPGA
# 小实验
刘航宇
3年前
0
1,984
6
2022-12-31
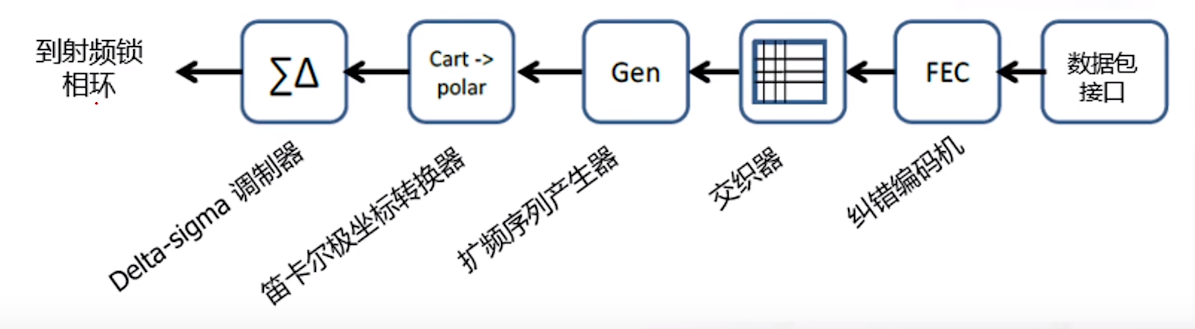
LoRa码元调制、编码与解调
摘要本文介绍了LoRa调制链路,包括纠错编码、交织、扩频、调制和解调过程,并解释了不同扩频因子(SF)和带宽(BW)对LoRa调制方式的影响。关键词:LoRa调制, 纠错编码, 交织器, 扩频序列, Delta-sigma调制LoRa调制链路 ●LoRa调制链路由五部分组成,分别是纠错编码机、交织器、扩频序列产生器、笛卡 尔极坐标转换器、Delta-sigma调制器。 image.png图片 纠错编码器 ●当一组数据(用户的有效载荷(Payload) )被推入数据包接口( Packet Interface)时,调制过程开始。调制器通过纠错编码机将前向纠错编码(ForwardErrorCorrection,FEC)添加到这些字节中。 ●这些有效载荷数据每个字节首先分成半字节(4比特一组)。然后,根据编码速率配置, 在1到4冗余纠错位之间选择并追加到每个半字节。调制器编码速率通过CR寄存器进行设置,表3-1为前向纠错编码配置表。 image.png图片 交织器 ●纠错编码后,产生的(4+CR)位比特段,随后被存储到交织器的存储阵列中。交织器(Interleaver) 有(4+CR)列和SF行。一旦交织器满了,它的内容将编码到码元上。每个码元都带有SF位。因此,交织器内有(4+CR) *SF 比特,独立于扩频因子SF被编码到4+CR码元上。 ●这里举一一个例子让读者理解交织器。假设此时CR=1,,, SF=7, 其交织器为7行、5列。需要传输的数据流为:00000001001000110100010101100111。先将这些比特流分为4b一组(b1,b2,b3,b4) : 0000; 0001; 0010; 0011; 0100;0101; 0110; 0111; 对上述数据增加1比特校验位(b1,b2,b3,b4,C) 后为: 00000; 00011; 00101; 00110; 01001;01010; 01100; 01111; 再将,上述数字填入交织器的存储列阵中,当35b数据进入交织器的存储列阵后,交织器存储满了,下一组数据(b1,b2,b3,b3,C) 需要填入下一个交织器中。 image.png图片 扩频序列产生器 image.png图片 门坐标转换、Delta-sigma调制输出 image.png图片 解调 image.png图片 编码 下是一个SF=7的LoRa调制编码图, 从图中可以看出码元、码片、比特速率、载荷数据之间的关系。 图中SF=7, 所以发送信号带宽切分为128(27-128)个频率段的码片。假设该系统工作频率为470MHz,BW=250kHz,相邻码片间隔为250kHz/128=1 .95kHz,此时f0=470MHz,f1=470.00195MHz,f2=470.0039MHz,.. .f127=470.24805MHz. 图3-9中有三个时间长度分别是码片率(Chip rate),比特速率(Data rate),码元率(Symbol rate),可以清楚地看出它们的对应关系. 图片 解释一下:如果要发送f64,就在f64频率出加到f127,然后再从f0加到f64 不同的SF对应带宽BW除以时间的斜率,SF越大倾斜角度越小。SF和BW对应一种LoRa调制方式,只有接收机也采用对应的SF和BW才能正常解调,否则信号在相干解 调中会淹没在噪声中。在实际的相干解调中,LoRa调制在不同的SF信号或不同的BW下都是正交的,频带可以充分利用。比如在BW=125kHz的同频段内,一个SF=7信号 Psez和一个SF=8信号Psps都在发射,频段内的噪声为N,,当两个信号都满足解调信噪比要求时(SNRsf7 >=-7.5dB; SNRsf8>=-10dB) ,两个信号都可以正常解调。这里需要注意,当计算SNRsf7时,SF=8的信号表现为此系统噪声,SNRsF7= Psp/(N0+Psf8) ; 同理当计算SNRsf8时,SF=7的信号表现为此系统噪声,SNRsf8=Psf8/(N0+Psf7). 图片
通信&信息处理
# 信号处理
刘航宇
4年前
0
1,274
1
【LoRa】Chirp调制
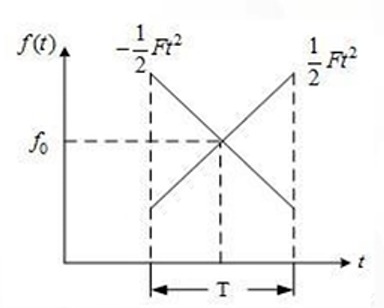
摘要本文介绍了线性调频(LFM)信号,又称Chirp信号,其在雷达、声纳和通信领域的应用。Chirp信号调制技术通过频率斜升变化传输二元数据,具有抗干扰和抗噪声能力。LoRa调制技术结合了Chirp信号的优势,用于超宽带(UWB)通信,提高通信质量。关键词:LoRa, Chirp调制, 线性调频, CSS技术, LFM信号线性调频信号的表征与特征 线性调频(Linear Frequency Modulation, LFM) 是一种不需要伪随机编码序列的扩展频谱调制技术。因为线性调频信号占用的频带宽度远大于信息带宽,所以也可以获得很大的系统处理增益。线性调频信号也称为鸟声(Chirp) 信号,因为其频谱带宽落于可听范围,听着像鸟声(英文单词Chirp为鸟叫的意思),所以又称Chirp护展频谱(Chirp SpreadSpectrum,CSS)技术。LFM技术在雷达、声纳技术中有广泛应用,例如,在雷达定位技术中,它可用来增大射频脉冲宽度、加大通信距离、提高平均发射功率,同时又保持足够的信号频谱宽度,不降低雷达的距离分辨率。 将CSS技术用于扩频通信的研究发展日益活跃,尤其随着超宽带(UWB) 技术的发展,将CSS技术与UWB的宽带低功率谱相结合形成的Chi rp-UWB通信,它利用Chi rp技术产生超宽带宽,具备二者优势,增强了抗干扰与抗噪声的能力。CSS技术已成为传感网络通信标准,IEEE802. 15中物理层候选标准。 FM、FSK、CSS信号比较 图片 线性调频(LFM)信号 图片 Chirp信号调制技术的产生与检测 Chirp通信信号-般形式 通信的二元数据也可用LFM信号,常称为Chirp信号来传输。最常用做法是用围绕着中心频率f的正向和负向频率斜升变化来代表二元信码“1”与“0” 接收端采用两个相应的匹配滤波器来检测。匹配滤波器 输出是一个峰值功率正比于时间带宽积FT的压缩脉冲, 通过取样判决可以恢复出信码“1”。代表信码“0”的负斜 率Chirp信号通过对应的负斜率匹配滤波器可得出与正斜 率匹配滤波器相同结论的压缩脉冲,通过取样判决确定 信码“0”。 图片 2.信号调制 图片 3.Chirp信号解调和检测 图片 LoRa调制 图片 图片 图片
通信&信息处理
# 信号处理
刘航宇
4年前
0
2,089
3
【FPGA】深度理解串口接收模块设计与验证
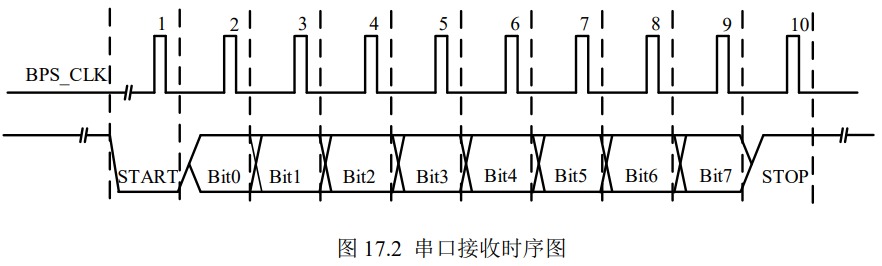
摘要本章介绍了改进型串口接收模块的设计与验证,针对强电磁干扰问题,采用多次采样求概率的方式提高数据可靠性,并通过功能仿真和板级测试验证了设计效果。关键词:FPGA, UART, 串口接收, 电磁干扰, 数据接收本章导读 本章将学习 UART 的数据接收设计部分,针对实际使用中强电磁干扰可能会对数据的影响,本节提出一种改进型的串口接收模块设计方式。除了进行常规的功能仿真以外依旧使用 ISSP 工具进行板级测试。 目录 本章导读 串口接收原理分析 UART 异步串行通信接收模块设计与实现串口接收模块接口设计 这里输入数据相对于系统时钟是个异步信号,因此也需要对其进行同步,这里的处理方式与按键的输入部分一样,不再赘述。采样时钟生成模块设计 采样数据接收模块设计 数据状态判定模块设计 仿真及板级验证 代码工程 串口接收原理分析 上一节中学习了串口发送模块的设计与实现,其 UART 发送端发送一个字节数据时序图如图 17.1 所示。 图片 这一讲介绍串口接收模块的设计与实现。当对于数据线 Rs232_Rx 上的每一位进行采样时,一般情况下认为每一位数据的中间点是最稳定的。因此一般应用中,采集中间时刻时的电平即认为是此位数据的电平,如图 17.2 所示。 图片 但是在实际工业应用中,现场往往有非常强的电磁干扰,只采样一次就作为该数据的电平状态是不可靠的。很有可能恰好采集到被干扰的信号而导致结果出错,因此这里提出以下改进型的单 bit 数据接收方式示意图,使用多次采样求概率的方式进行状态判定,如图 17.3所示。 图片 图 17.3 改进型串口接收方式示意图在图 17.3 中,将每一位数据再平均分成了 16 小段。对于 Bit_x 这一位数据,考虑到数据在刚刚发生变化和即将发生变化的这一时期,数据极有可能不稳定的(用深灰色标出的两段),在这两个时间段采集数据,很有可能得到错误的结果,因此判定这两段时间的电平无效,采集时直接忽略。而中间这一时间段(用浅灰色标出),数据本身是比较稳定的,一般都代表了正确的结果。也就是前面提到的中间测量方式,但是也不排除该段数据受强电磁干扰而出现错误的电平脉冲。因此对这一段电平,进行多次采样,并求高低电平发生的概率,6 次采集结果中,取出现次数多的电平作为采样结果。例如,采样 6 次的结果分别为1/1/1/1/0/1/,则取电平结果为 1,若为 0/0/1/0/0/0,,则取电平结果为 0,当 6 次采样结果中 1和 0 各占一半(各 3 次),则可判断当前通信线路环境非常恶劣,数据不具有可靠性,不进 行处理。同理7次采集可以多数决定少数。 UART 异步串行通信接收模块设计与实现 串口接收模块接口设计 基于以上原理,串口接收模块整体框图如图 17.4 所示,其接口列表如表 17.1 所示。 图片 RS232 串行输入信号同步设计 这里输入数据相对于系统时钟是个异步信号,因此也需要对其进行同步,这里的处理方式与按键的输入部分一样,不再赘述。 reg s0_Rs232_Rx,s1_Rs232_Rx; //同步寄存器 reg tmp0_Rs232_Rx,tmp1_Rs232_Rx; //数据寄存器 //同步寄存器,消除亚稳态 always@(posedge Clk or negedge Rst_n) if(!Rst_n)begin s0_Rs232_Rx <= 1'b0; s1_Rs232_Rx <= 1'b0; end else begin s0_Rs232_Rx <= Rs232_Rx; s1_Rs232_Rx <= s0_Rs232_Rx; end //数据寄存器 always@(posedge Clk or negedge Rst_n) if(!Rst_n)begin tmp0_Rs232_Rx <= 1'b0; tmp1_Rs232_Rx <= 1'b0; end else begin tmp0_Rs232_Rx <= s1_Rs232_Rx; tmp1_Rs232_Rx <= tmp0_Rs232_Rx; end assign nedege = !tmp0_Rs232_Rx && tmp1_Rs232_Rx;采样时钟生成模块设计 串口接收模块主要构成之一即为波特率时钟生成模块。这里根据本章原理部分提到的过采样方式,即实际的采样频率是波特率的 16 倍,得出计数值与波特率之间的关系如表 17.2所示,其中系统时钟周期为 System_clk_period,这里为 20ns。 图片 这里依旧使用一个选择器,来实现不同波特率与采样时钟分频计数值之间的对应关系。设计代码如下所示。 reg [15:0]bps_DR; always@(posedge Clk or negedge Rst_n) if(!Rst_n) bps_DR <= 16'd324; else begin case(baud_set) 0:bps_DR <= 16'd324; 1:bps_DR <= 16'd162; 2:bps_DR <= 16'd80; 3:bps_DR <= 16'd53; 4:bps_DR <= 16'd26; default:bps_DR <= 16'd324; endcase end现在产生采样时钟,即波特率时钟的 16 倍。 reg [15:0]div_cnt; reg bps_clk; always@(posedge Clk or negedge Rst_n) if(!Rst_n) div_cnt <= 16'd0; else if(uart_state)begin if(div_cnt == bps_DR) div_cnt <= 16'd0; else div_cnt <= div_cnt + 1'b1; end else div_cnt <= 16'd0; always@(posedge Clk or negedge Rst_n) if(!Rst_n) bps_clk <= 1'b0; else if(div_cnt == 16'd1) bps_clk <= 1'b1; else bps_clk <= 1'b0;采样时钟计数器,计数器清零条件之一 bps_cnt == 8'd159 代表一个字节接收完毕。(bps_cnt == 8'd12 && (START_BIT > 2))是实现起始位检测是否出错,在后面会对此进行详细解释。 reg [7:0]bps_cnt; always@(posedge Clk or negedge Rst_n) if(!Rst_n) bps_cnt <= 8'd0; else if(bps_cnt == 8'd159 || (bps_cnt == 8'd12 && (START_BIT > 2))) bps_cnt <= 8'd0; else if(bps_clk) bps_cnt <= bps_cnt + 1'b1; else bps_cnt <= bps_cnt; always@(posedge Clk or negedge Rst_n) if(!Rst_n) Rx_Done <= 1'b0; else if(bps_cnt == 8'd159) Rx_Done <= 1'b1; else Rx_Done <= 1'b0;采样数据接收模块设计 以图 17.3 起始位为例,位于中间的采样时间段对应的 bps_cnt 值分别为 6、7、8、9、10、11,在这些时刻直接累加本位数据。然后,后一位数据的采样时间段的第一个 bps_cnt值为前一位数据采样时间段的第一个 bps_cnt 值加 16。所以,起始位后面紧跟的第一个数据位 Bit0 的采样时间段的 bps_cnt 值分别是 22、23、24、25、26、27,同样,在这些时刻,直接累加本位数据。以此类推,可以得到其他位的采样时间段对应的 bps_cnt 值。 现解释为何在上面清零条件之一为(bps_cnt == 8'd12 && (START_BIT > 2)),理想情况下(真正的起始位)也就是当 bps_cnt 计数值为 12 时,START_BIT 的计算值应该为 0。而在实际中,有可能会出现一个干扰信号,而并非真正的起始信号,也导致下降沿的出现。此时,如果不加判断,直接视之为起始信号,进入接收状态,那么必然会接收到错误数据,也可能导致错过正确数据的接收。为了增加抗干扰能力,这里采样了这样的一种思路:当数据线上出现了下降沿时,先假设它是起始信号,然后对其进行中间段采样。如果这 6 次采样值累加结果大于 2,即 6 次采样中有至少一半的状态为高电平时,那么这显然不符合真正起始信号的持续低电平要求,此时就把刚才到来的下降沿视为干扰信号,而不视为起始信号。 always@(posedge Clk or negedge Rst_n) if(!Rst_n)begin START_BIT <= 3'd0; r_data_byte[0] <= 3'd0; r_data_byte[1] <= 3'd0; r_data_byte[2] <= 3'd0; r_data_byte[3] <= 3'd0; r_data_byte[4] <= 3'd0; r_data_byte[5] <= 3'd0; r_data_byte[6] <= 3'd0; r_data_byte[7] <= 3'd0; STOP_BIT = 3'd0; end else if(bps_clk)begin case(bps_cnt) 0:begin START_BIT <= 3'd0; r_data_byte[0] <= 3'd0; r_data_byte[1] <= 3'd0; r_data_byte[2] <= 3'd0; r_data_byte[3] <= 3'd0; r_data_byte[4] <= 3'd0; r_data_byte[5] <= 3'd0; r_data_byte[6] <= 3'd0; r_data_byte[7] <= 3'd0; STOP_BIT <= 3'd0; end 6,7,8,9,10,11:START_BIT <= START_BIT + s1_Rs232_Rx; 22,23,24,25,26,27:r_data_byte[0] <= r_data_byte[0] + s1_Rs232_Rx; 38,39,40,41,42,43:r_data_byte[1] <= r_data_byte[1] + s1_Rs232_Rx; 54,55,56,57,58,59:r_data_byte[2] <= r_data_byte[2] + s1_Rs232_Rx; 70,71,72,73,74,75:r_data_byte[3] <= r_data_byte[3] + s1_Rs232_Rx; 86,87,88,89,90,91:r_data_byte[4] <= r_data_byte[4] + s1_Rs232_Rx; 102,103,104,105,106,107:r_data_byte[5] <= r_data_byte[5] + s1_Rs232_Rx; 118,119,120,121,122,123:r_data_byte[6] <= r_data_byte[6] + s1_Rs232_Rx; 134,135,136,137,138,139:r_data_byte[7] <= r_data_byte[7] + s1_Rs232_Rx; 150,151,152,153,154,155:STOP_BIT <= STOP_BIT + s1_Rs232_Rx; default: begin START_BIT <= START_BIT; r_data_byte[0] <= r_data_byte[0]; r_data_byte[1] <= r_data_byte[1]; r_data_byte[2] <= r_data_byte[2]; r_data_byte[3] <= r_data_byte[3]; r_data_byte[4] <= r_data_byte[4]; r_data_byte[5] <= r_data_byte[5]; r_data_byte[6] <= r_data_byte[6]; r_data_byte[7] <= r_data_byte[7]; STOP_BIT <= STOP_BIT; end endcase end数据状态判定模块设计 在原理部分介绍过,对一位数据需进行 6 次采样,然后取出现次数较多的数据作为采样结果,也就是说,6 次采样中出现次数多于 3 次的数据才能作为最终的有效数据。对此,可以用接收到数据 r_data_byte[n]结合数值比较器来判断,也可以直接令其等于当前位的最高位数据。以下面例子说明:当 r_data_byte[n]分别为二进制的 011B/010B/100B/101B时,这几个数据十进制格式分别为 3d/2d/4d/5d,可以发现大于等 4d 的为 100B/101B。当最高位是 1 即此时的数据累加值大于等于 4d,可以说明数据真实值为 1;当最高位是 0 即此时的数据累加值小于等于 3d,可以说明数据真实值为 0,因此只需判断最高位即可。 always@(posedge Clk or negedge Rst_n) if(!Rst_n) data_byte <= 8'd0; else if(bps_cnt == 8'd159)begin data_byte[0] <= r_data_byte[0][2]; data_byte[1] <= r_data_byte[1][2]; data_byte[2] <= r_data_byte[2][2]; data_byte[3] <= r_data_byte[3][2]; data_byte[4] <= r_data_byte[4][2]; data_byte[5] <= r_data_byte[5][2]; data_byte[6] <= r_data_byte[6][2]; data_byte[7] <= r_data_byte[7][2]; end仿真及板级验证 完成设计之后,对其进行功能仿真。在下面的 testbench 文件中,这里产生数据的激励输入使用上一章的发送数据模块的输出来实现,因此激励文件只需在上一章的激励文件中,修改端口信息、例化本模块以及将发送模块输出的 Rs232_Tx 连接到接收模块上的 Rs232_Rx即可。修改后的部分激励文件如下: wire Rs232_Tx; uart_byte_rx uart_byte_rx( .Clk(Clk), .Rst_n(Rst_n), .baud_set(baud_set), .Rs232_Rx(Rs232_Tx), .data_byte(data_byte_r), .Rx_Done(Rx_Done) ); uart_byte_tx uart_byte_tx( .Clk(Clk), .Rst_n(Rst_n), .data_byte(data_byte_t), .send_en(send_en), .baud_set(baud_set), .Rs232_Tx(Rs232_Tx), .Tx_Done(Tx_Done), .uart_state(uart_state) );设置好仿真脚本后进行功能仿真,可以看到如图 17.5 所示的波形文件,每当一个字节发送结束后,数据输出 data_byte_r 均会更新输出一次。下图中由于 Rs232_Rx 仅声明了但并未调用,因此无数据显示,可以直接删除。 图片 与上一章不同,这里使用 ISSP 的探针功能,对本次数据接收模块进行板级调试与验证。其主要配置如图 17.6 所示,并加入到工程中。 图片 新建一个顶层文件 uart_rx_top.v,这里例化数据接收模块以及 ISSP 工具。只有接收成功后才采集下一次数据,符合实际使用情况。 module uart_rx_top(Clk,Rst_n,Rs232_Rx); input Clk; input Rst_n; input Rs232_Rx; reg [7:0]data_rx_r; wire [7:0]data_rx; wire Rx_Done; uart_byte_rx uart_byte_rx( .Clk(Clk), .Rst_n(Rst_n), .baud_set(3'd0), .Rs232_Rx(Rs232_Rx), .data_byte(data_rx), .Rx_Done(Rx_Done) ); issp issp( .probe(data_rx_r) ); always@(posedge Clk or negedge Rst_n) if(!Rst_n) data_rx_r <= 8'd0; else if(Rx_Done) data_rx_r <= data_rx; else data_rx_r <= data_rx_r; endmodule分配引脚并全编译无误后下载工程到开发板中。在 Quartus Prime 中点击 Tools→InSystem Source and Probes Editor 启动 ISSP,手动选择下载器后,并将数据格式改为设计中的 hex 格式,持续触发模式。打开电脑上的串口助手,将主要参数设置为:波特率为 9600、无校验位、8 位数据位以及 1bit 停止位。 图片 图 17.8 ISSP 工具设置界面在串口助手上先后输入 aa、38 后在 ISSP 使用界面可以看到 Data 会随之对应变化。可知设计无误。 图片 本章学习了串口接收的相关原理,在设计过程中针对工业现场的强电磁干扰等问题,提出了一种基于权重的改进型数据接收方式。并在板级调试中使用了 ISSP 中的探针功能(probe)。 在本章实验的基础上,可以将接收到的数据在 4 位 LED 或者数码管上进行更直观的显示。 代码工程 串口接收 下载地址:https://wwek.lanzoub.com/iEZDG0j3flaj 提取码:
FPGA&ASIC
# 小实验
刘航宇
4年前
0
804
0
【FPGA】【SPI】线性序列机与串行接口 DAC 驱动设计与验证
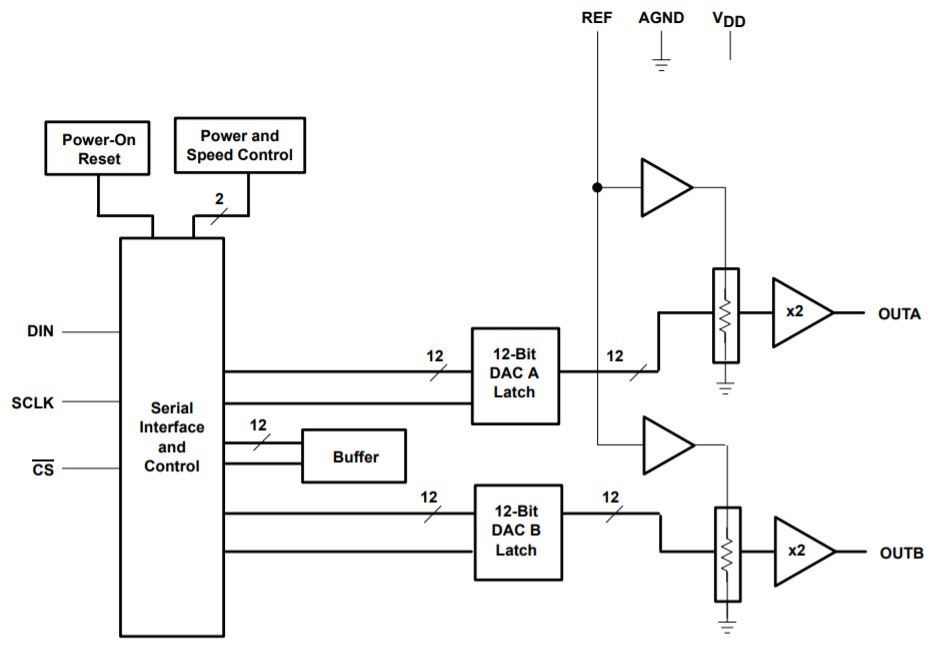
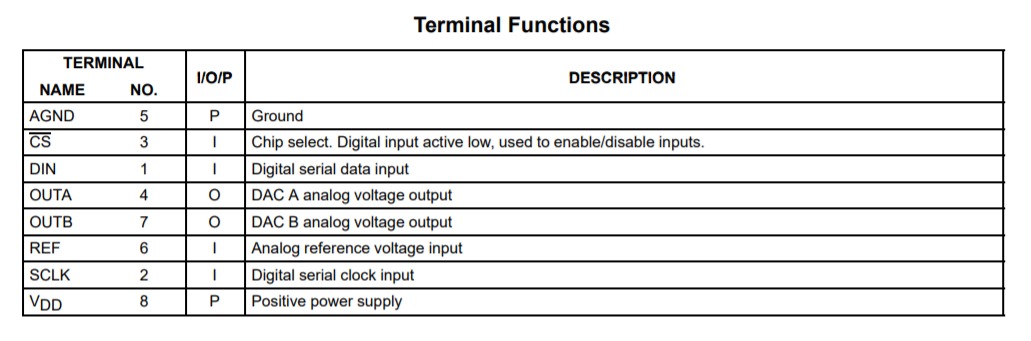
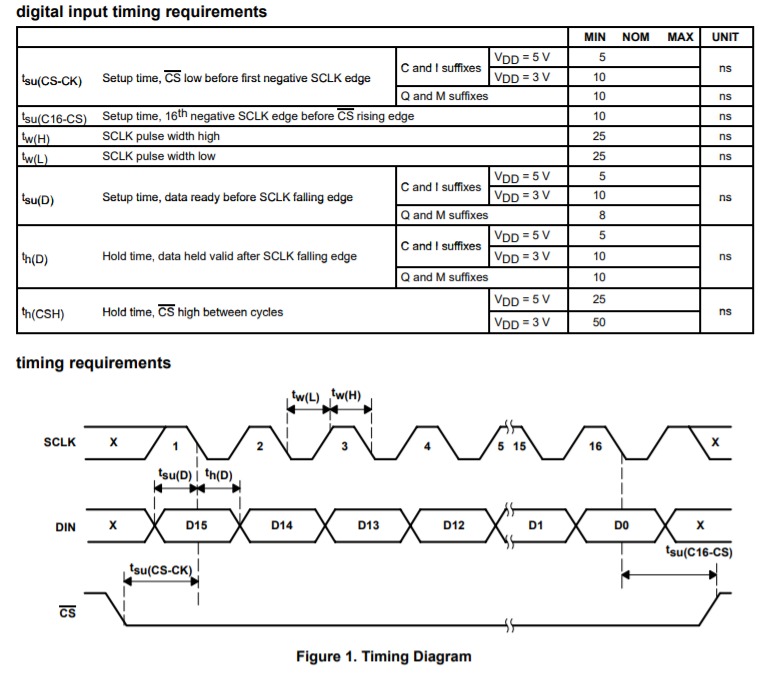
摘要本文介绍了FPGA与DAC芯片的接口设计,包括DAC的工作原理、时序图解释、线性序列机设计思想以及接口时序设计。通过Quartus Prime软件和ISSP工具,实现了对TLV5618芯片的控制,实现了指定电压值的输出。关键词:FPGA,DAC,线性序列机,串行接口,时序设计概述:ADC和DAC是FPGA与外部信号的接口,从数据接口类型的角度划分,有低速的串行接口和高速的并行接口。FPGA经常用来采集中高频信号,因此使用并行ADC和DAC居多。并行接口包括两种数字编码方式:带符号数signed与无符号数unsigned。 DAC DA转化一般将数字信号“010101”转化为模拟信号去控制其它电子设备。 导读: 数模转换器即 D/A 转换器,或简称 DAC(Digital to Analog Conver),是指将数字信号转变为模拟信号的电子元件。 DAC 的内部电路构成无太大差异,一般按输出是电流还是电压、能否作乘法运算等进行分类。大多数 DAC 由电阻阵列和 n 个电流开关(或电压开关)构成,按数字输入值切换开关,产生比例于输入的电流(或电压) 。此外,也有为了改善精度而把恒流源放入器件内部的。 DAC 可分为电压型和电流型两大类,电压型 DAC 有权电阻网络、T 型电阻网络和树形开关网络等;电流型 DAC 有权电流型电阻网络和倒 T 型电阻网络等。 电压输出型(如 TLV5618) 。电压输出型 DAC 虽有直接从电阻阵列输出电压的,但一般采用内置输出放大器以低阻抗输出。直接输出电压的器件仅用于高阻抗负载,由于无输出放大器部分的延迟,故常作为高速 DAC 使用。 电流输出型(如 THS5661A ) 。电流输出型 DAC 很少直接利用电流输出,大多外接电流- 电压转换电路得到电压输出,后者有两种方法:一是只在输出引脚上接负载电阻而进行电流- 电压转换,二是外接运算放大器。 乘算型(如 AD7533) 。DAC 中有使用恒定基准电压的,也有在基准电压输入上加交流信号的,后者由于能得到数字输入和基准电压输入相乘的结果而输出,因而称为乘算型 DAC。 乘算型 DAC 一般不仅可以进行乘法运算,而且可以作为使输入信号数字化地衰减的衰减器及对输入信号进行调制的调制器使用。 一位 DAC。一位 DAC 与前述转换方式全然不同,它将数字值转换为脉冲宽度调制或频率调制的输出,然后用数字滤波器作平均化而得到一般的电压输出,用于音频等场合。 本章以 TLV5618 为例介绍 DAC 的工作原理及时序图解释,并用线性序列机(LSM)来描述时序图进而正确驱动此类设备。在 Quartus Pime 软件中,使用 ISSP 工具输入希望输出的电压值,控制 FPGA 进而操作 TLV5618 芯片输出对应的电压值。 任务 使用FPGA芯片控制DAC采集芯片,输出指定的电压值。 硬件部分 为了将FPGA输出的数字电压转换成模拟电压,使用到了数模转换芯片(简称DAC)TLV5618。进行设计前, 需要查看该芯片的数据手册 。 1.芯片功能图 本章使用的 DAC 芯片为 TLV5618,其芯片内部结构如图所示。TLV5618 是一个基于电压输出型的双通道 12 位单电源数模转换器,其由串行接口、一个速度和电源控制器、电阻网络、轨到轨输出缓冲器组成。 图片 TLV5618 使用 CMOS 电平兼容的三线制串行总线与各种处理器进行连接,接收控制器发送的 16 位的控制字,这 16 位的控制字被分为 2 个部分,包括 4 位的编程位,12 位的数据位。 2.端口功能表 图片 从功能图和功能表中我们可以看出,TLV5618有四个输入端口: 片选信号CS、数据串行输入端口DIN、模拟参考电压REF、数字时钟SCLK。 两个输出端分别为OUTA和OUTB,均为对应的模拟电压输出端。 3.时序图 当片选(CS)信号为低电平时,输入数据以最高有效位在前的方式被读入 16 位移位寄存器。在 SCLK 输入信号的下降沿,把数据移入寄存器 A、B。当片选(CS)信号进入上升沿时,再把数据送至 12 位 A/D 转换器。 图片 从时序图中我们可以看到使用该芯片时要注意这几个参数: tw(L):低电平最小宽度,25ns。 tw(H):高电平最小宽度,25ns。 tsu(D):数据最短建立时间。 th(D):数据最短保持时间。 tsu(CS-CK):片选信号下降沿到第一个时钟下降沿最短时间。 th(CSH):片选信号最短拉高时间。 TLV5618 的 16 位数据格式如下: 图片 其中,SPD 为速度控制位,PWR 为电源控制位。上电时,SPD 和 PWR 复位到 0(低速模式和正常工作)。 图片 R1 与 R0 所有可能的组合以及代表的含义如下所示。如果其中一个寄存器或者缓冲区被选择,那么 12 位数据将决定新的 DAC 输出电压值。 图片 这样针对 D[15:12]不同组合构成的典型操作如下: 1)设置 DAC A 输出,选择快速模式:写新的 DAC A 的值,更新 DAC A 输出。DAC A 的输出在 D0 后的时钟上升沿更新。 图片 2)设置 DAC B 输出,选择快速模式: 写新的 DAC B 的值到缓冲区,并且更新 DAC B 输出。DAC B 的输出在 D0 后的时钟上升沿更新。 图片 3) 设置 DAC A、DAC B 的值,选择低速模式:在写 DAC A 的数据 D0 后的时钟上升沿 DAC A 和 B 同时更新输出。 a.写 DAC B 的数据到缓冲区: 图片 b.写新的 DAC A 的值并且同时更新 DAC A 和 B: 图片 4) 设置掉电模式:×=不关心 图片 4.输出电压计算 图片 图片 由手册给出的公式知,输出电压与输入的编码值成正比,同时还要乘以一个系数REF,这个系数从芯片的REF引脚输入。我们打开并查看开发板的原理图:其中参考电压为由 LM4040 提供的 2.048V,与FPGA 采用三线制 SPI 通信。 图片 从图中知,我们用到了芯片LM4040-2.0给DAC供电,这个芯片工作时输出电压为4.028V(即精度为12位),故参数REF为4.028。 5.时钟频率与刷新率计算 图片 我们查阅手册后知道,使用该芯片时,时钟最大频率为20MHz,刷新率为时钟频率的1/16。而开发板提供的原始时钟为50MHz,因此可以采用四分频后得到12.5MHz的时钟频率。 线性序列机设计思想与接口时序设计 从图 24.3 中可以看出,该接口的时序是一个很有规律的序列,SCLK 信号什么时候该由变高,什么时候由高变低。DIN 信号什么时候该传输哪一位数据,都是可以根据时序参数唯一确定下来的。 这样就可以将该数据波形放到以时间为横轴的一个二维坐标系中,纵轴就是每个信号对应的状态: 图片 因此只需要在逻辑中使用一个计数器来计数,然后每个计数值时就相当于在 t 轴上对应了一个相应的时间点,那么在这个时间点上,各个信号需要进行什么操作,直接赋值即可。 经查阅手册可知器件工作频率SCLK最大为20MHz,这里定义其工作频率为12.5MHz。设置一个两倍于 SCLK 的采样时钟 SCLK2X,使用 50M 系统时钟二分频而来即 SCLK2X 为25MHz。针对 SCLK2X 进行计数来确定图 24.4 中各个信号的状态。可得出每个时间点对应信号操作详表。 图片 图片 线性序列机计数器的控制逻辑判断依据,如表 24.7 所示。 图片 以上就是通过线性序列机设计接口时序的一个典型案例,可以看到,线性序列机可以大大简化设计思路。线性序列机的设计思想就是使用一个计数器不断计数,由于每个计数值都会对应一个时间,那么当该时间符合需要操作信号的时刻时,就对该信号进行操作。这样,就能够轻松的设计出各种时序接口了。 基于线性序列机的 DAC 驱动设计 模块接口设计 设计 TLV5618 接口逻辑的模块如图 24.8 所示。 图片 其中,每个端口的功能描述如表 24.6 所示。 表 24.6 模块端口功能描述 图片 生成使能信号,当输入使能信号有效后便将使能信号 en 置 1,当转换完成信号有效时便将其重新置 0。 reg en;//转换使能信号 always@(posedge Clk or negedge Rst_n) if(!Rst_n) en <= 1'b0; else if(Start) en <= 1'b1; else if(Set_Done) en <= 1'b0; else en <= en;在数据手册中SCLK的频率范围为0.8~3.2MHz。这里为了方便适配不同的频率需求率,设置了一个可调的计数器,改变 DIV_PARAM 的值即可改变 DAC 工作频率。根据表 中可以看出,需要根据计数器的值周期性的产生 SCLK 时钟信号,这里可以将计数器的值等倍数放大,形成过采样。这里产生一个两倍于 SCLK 的信号,命名为 SCLK2X。 首先编写分频计数器,时钟 SCLK2X 的计数器。 //生成 2 倍 SCLK 使能时钟计数器 reg [7:0]DIV_CNT;//分频计数器 always@(posedge Clk or negedge Rst_n) if(!Rst_n) DIV_CNT <= 4'd0; else if(en)begin if(DIV_CNT == (DIV_PARAM - 1'b1))//2-1=1,cnt=0,25MHZ,cnt=1为12.5MHZ DIV_CNT <= 4'd0; else DIV_CNT <= DIV_CNT + 1'b1; end else DIV_CNT <= 4'd0;根据使能信号以及计数器状态生成 SCLK2X 时钟。 //生成 2 倍 SCLK 使能时钟计数器 always@(posedge Clk or negedge Rst_n) if(!Rst_n) SCLK2X <= 1'b0; else if(en && (DIV_CNT == (DIV_PARAM - 1'b1))) SCLK2X <= 1'b1; else SCLK2X <= 1'b0;每当使能转换后,对 SCLK2X 时钟进行计数。 always@(posedge Clk or negedge Rst_n) if(!Rst_n) SCLK_GEN_CNT <= 6'd0; else if(SCLK2X && en)begin if(SCLK_GEN_CNT == 6'd32) SCLK_GEN_CNT <= 6'd0; else SCLK_GEN_CNT <= SCLK_GEN_CNT + 1'd1; end else SCLK_GEN_CNT <= SCLK_GEN_CNT;根据 SCLK2X 计数器的值来确认工作状态以及数据传输进程。 //依次将数据移出到 DAC 芯片 always@(posedge Clk or negedge Rst_n) if(!Rst_n)begin DIN <= 1'b1; SCLK <= 1'b0; r_DAC_DATA <= 16'd0; end else begin if(Start)//收到开始发送命令时,寄存 DAC_DATA 值 r_DAC_DATA <= DAC_DATA; if(!Set_Done && SCLK2X) begin if(!SCLK_GEN_CNT[0])begin //偶数, 0,2,4,6,8,10,12,14,16,18,20,22,24,26,28,30: SCLK <= 1'b1; DIN <= r_DAC_DATA[15]; r_DAC_DATA <= #1 r_DAC_DATA << 1; end else //奇数, 1,3,5,7,9,11,13,15,17,19,21,23,25,27,29,31: SCLK <= 1'b0; end endDAC 工作状态,处于数据传输状态时 CS_N 为低电平状态,空闲时为高。 always@(posedge Clk or negedge Rst_n) if(!Rst_n) CS_N <= 1'b1; else if(en && SCLK2X) CS_N <= SCLK_GEN_CNT[5]; else CS_N <= CS_N;一次转换结束的标志,即 SCLK_GEN_CNT[5] && SCLK2X,并产生一个高脉冲的转换完成标志信号 Set_Done。 assign Set_Done = SCLK_GEN_CNT[5] && SCLK2X;仿真及板级测试 这里仿真文件需输出几次并行数据,观测串行数据输出 DIN 的状态即可判断是否能驱动正常。这里输出四次数据分别为 C_AAAh、4_555h、1_555h、F_555h。部分代码如下,只写出了前两个数据,后面两个可直接复制修改即可。 initial begin Rst_n = 0; Start = 0; DAC_DATA = 0; #201; Rst_n = 1; #200; DAC_DATA = 16'hC_AAA; Start = 1; #20; Start = 0; #200; wait(Set_Done); #20000; DAC_DATA = 16'h4_555; Start = 1; #20; Start = 0; #200; wait(Set_Done); $stop; end开始仿真后,可看出人为控制 DAC_DATA 数据输入状态正常。 图片 放大第一个数据传输过程,可以看出正常 1100_1010_1010_1010b,计数器计数到'd32 符合设计要求,且每个传输过程中 CS_N 为低。传输完成后产生一个时钟周期的 Set_Done 标志信号。 图片 为了再次验证 TLV5618 驱动模块设计的正确性,使用 ISSP 在线调试工具。创建一个 ISSPIP 核,主要配置如图 24.7 所示。 图片 加入工程后新建顶层文件 DAC_test.v,并对 ISSP 以及设计好的 TLV5618 进行例化. 在接口时序介绍中指出,TLV5618 有三种更新输出电压方式,下面分别测试这三种电压更新方式。上电复位后两通道输出电压初始值均为 0V。 1.单独测试 A 通道,依次输入 CFFFh、C7FFh、C1FFh,理论输出电压值应为 4.096、2.048、0.512。可在通道 A 测量输出电压依次为 4.10、2.05、0.51,此时通道 B 电压一直保持 0,电压输出在误差允许范围内。 2.单独测试 B 通道,依次输入 4FFFh、47FFh、4000h,可在通道 B 测量输出电压依次为4.10、2.05、0。此时通道 A 电压一直保持 0.51,电压输出在误差允许范围内。 3.测量 AB 两通道同时更新,首先输入 1FFF 将数据写入通道 B 寄存器,再写入 8FFF 到通道 A 寄存器。这样可以测量出写完后会两个通道输出电压会同时变为 4.10。 通过以上三组测试数据的,可以发现 DAC 芯片输出电压数据更新正常。 这样就完成了一个 DAC 模块的设计与仿真验证,基于本讲以及 14 讲即可实现信号发 生器,详细内容可以参考第五篇中的进阶课程 DDS2。 设计工程 图片 我们考虑用FPGA设计一个DAC驱动,通过CS、sclk、din三根信号线与DAC芯片连接,设计输入端口Data[15:0]。同时为了便于与其他模块共同协作,我们加上了使能端口en和转换完成标志位Conv_done,这是FPGA设计时必须考虑的一点,对于复杂的驱动模块,这两个信号是不可或缺的。 软件部分 //驱动部分 module tlv5618( Clk, Rst_n, DAC_DATA, //并行数据输入端 Start,//开始标志位 Set_Done,//完成标志位 DAC_CS_N,//片选 DAC_DIN,//串行数据送给ADC芯片 DAC_SCLK,//工作时钟SCLK DAC_State//工作状态 ); parameter fCLK=50;//50MHZ时钟参数 parameter DIV_PARAM=2;//分频参数 input Clk; input Rst_n; input[15:0] DAC_DATA; input Start; output reg Set_Done; output reg DAC_CS_N; output reg DAC_DIN; output reg DAC_SCLK; output DAC_State; assign DAC_State=DAC_CS_N;//工作状态标志与片选信号相同 reg [15:0] r_DAC_DATA;//DAC数据寄存器 reg[3:0] DIV_CNT;//分频计数器 reg SCLK2X;//2倍SCLK的采样时钟 reg[5:0] SCLK_GEN_CNT;//SCLK生成暨序列机计数器 reg en; wire trans_done;//转化序列完成标志信号 always @(posedge Clk or negedge Rst_n) begin if(!Rst_n) en<=1'b0; else if(Start) en<=1'b1; else if(trans_done) en<=1'b0;//转换完成后将使能关闭 else if(treans_done) en<=1'b0;//转换完成后将使能关闭 else en<en; end //分频计数器 always@(posedge Clk or negedge Rst_n)begin if(!Rst_n) DIV_CNT<=4'd0; else if(en)begin if(DIV_CNT==(DIV_PARAM-1'b1))//前面设置了分频系数为2,这里计数器能够容纳2拍时钟脉冲 DIV_CNT<=4'b0; else DIV_CNT<=DIV_CNT+1'b1; end else DIV_CNT<=4'd0; end //二分频 always@(posedge Clk or negedge Rst_n)begin if(!Rst_n) SCLK2X<=1'b0; else if(en && (DIV_CNT==(DIV_PARAM-1'b1))) SCLK2X<=1'b1; else SCLK2X<=1'b0; end //生成序列计数器,对SCLK脉冲进行计数 always@(posedge Clk or negedge Rst_n)begin if(!Rst_n) SCLK_GEN_CNT<=6'd0; else if(SCLK2X && en)begin//在高脉冲期间,累计拍数 if(SCLK_GEN_CNT==6'd33) SCLK_GEN_CNT<=6'd0; else SCLK_GEN_CNT<=SCLK_GEN_CNT+1'd1; end else SCLK_GEN_CNT<=SCLK_GEN_CNT; end always@(posedge Clk or negedge Rst_n)begin if(!Rst_n) r_DAC_DATA<=16'd0; else if(Start) //收到开始发送命令时候,寄存DAC_DATA值 r_DAC_DATA<=DAC_DATA; else r_DAC_DATA<=r_DAC_DATA; end //依次将数据移出到DAC芯片 always@(posedge Clk or negedge Rst_n) if(!Rst_n)begin DAC_DIN<=1'b1; DAC_SCLK<=1'b0; DAC_CS_N<=1'b1; end else if(!Set_Done && SCLK2X)begin case(SCLK_GEN_CNT) 0: begin //高脉冲期间内,计数为0时了,打开片选使能,给予时钟上升沿,将最高位数据送给DAC芯片 DAC_CS_N <= 1'b0; DAC_DIN <= r_DAC_DATA[15]; DAC_SCLK <= 1'b1; end 1,3,5,7,9,11,13,15,17,19,21,23,25,27,29,31: begin DAC_SCLK <= 1'b0; //时钟低电平 end 2: begin DAC_DIN <= r_DAC_DATA[14]; DAC_SCLK <= 1'b1; end 4: begin DAC_DIN <= r_DAC_DATA[13]; DAC_SCLK <= 1'b1; end 6: begin DAC_DIN <= r_DAC_DATA[12]; DAC_SCLK <= 1'b1; end 8: begin DAC_DIN <= r_DAC_DATA[11]; DAC_SCLK <= 1'b1; end 10: begin DAC_DIN <= r_DAC_DATA[10]; DAC_SCLK <= 1'b1; end 12: begin DAC_DIN <= r_DAC_DATA[9]; DAC_SCLK <= 1'b1; end 14: begin DAC_DIN <= r_DAC_DATA[8]; DAC_SCLK <= 1'b1; end 16: begin DAC_DIN <= r_DAC_DATA[7]; DAC_SCLK <= 1'b1; end 18: begin DAC_DIN <= r_DAC_DATA[6]; DAC_SCLK <= 1'b1; end 20: begin DAC_DIN <= r_DAC_DATA[5]; DAC_SCLK <= 1'b1; end 22: begin DAC_DIN <= r_DAC_DATA[4]; DAC_SCLK <= 1'b1; end 24: begin DAC_DIN <= r_DAC_DATA[3]; DAC_SCLK <= 1'b1; end 26: begin DAC_DIN <= r_DAC_DATA[2]; DAC_SCLK <= 1'b1; end 28: begin DAC_DIN <= r_DAC_DATA[1]; DAC_SCLK <= 1'b1; end 30: begin DAC_DIN <= r_DAC_DATA[0]; DAC_SCLK <= 1'b1; end 32: DAC_SCLK <= 1'b1; //时钟拉高 33: DAC_CS_N <= 1'b1; //关闭片选 default:; endcase end assign trans_done = (SCLK_GEN_CNT == 33) && SCLK2X; always@(posedge Clk or negedge Rst_n) if(!Rst_n) Set_Done <= 1'b0; else if(trans_done) Set_Done <= 1'b1; else Set_Done <= 1'b0; endmodule//顶层模块 module DAC_test( Clk,//模块时钟50M Rst_n,//模块复位 DAC_CS_N, //TLV5618的CS_N接口 DAC_DIN, //TLV5618的DIN接口 DAC_SCLK //TLV5618的SCLK接口 ); input Clk; input Rst_n; output DAC_CS_N; output DAC_DIN; output DAC_SCLK; reg Start; reg [15:0]r_DAC_DATA; wire DAC_State; wire [15:0]DAC_DATA; wire Set_Done; tlv5618 tlv5618( .Clk(Clk), .Rst_n(Rst_n), .DAC_DATA(DAC_DATA), .Start(Start), .Set_Done(Set_Done), .DAC_CS_N(DAC_CS_N), .DAC_DIN(DAC_DIN), .DAC_SCLK(DAC_SCLK), .DAC_State(DAC_State) ); always@(posedge Clk or negedge Rst_n) if(!Rst_n) r_DAC_DATA <= 16'd0; else if(DAC_State) r_DAC_DATA <= DAC_DATA; always@(posedge Clk or negedge Rst_n) if(!Rst_n) Start <= 1'd0; else if(r_DAC_DATA != DAC_DATA) Start <= 1'b1; else Start <= 1'd0; endmodule`timescale 1ns/1ns module tlv5618_tb(); reg Clk; reg Rst_n; reg [15:0]DAC_DATA; reg Start; wire Set_Done; wire DAC_CS_N; wire DAC_DIN; wire DAC_SCLK; tlv5618 tlv5618( .Clk(Clk), .Rst_n(Rst_n), .DAC_DATA(DAC_DATA), .Start(Start), .Set_Done(Set_Done), .DAC_CS_N(DAC_CS_N), .DAC_DIN(DAC_DIN), .DAC_SCLK(DAC_SCLK), .DAC_State() ); initial Clk = 1; always#10 Clk = ~Clk; initial begin Rst_n = 0; Start = 0; DAC_DATA = 0; #201; Rst_n = 1; #200; DAC_DATA = 16'hC_AAA; Start = 1; #20; Start = 0; #200; wait(Set_Done); #20000; DAC_DATA = 16'h4_555; Start = 1; #20; Start = 0; #200; wait(Set_Done); #20000; DAC_DATA = 16'h1_555; Start = 1; #20; Start = 0; #200; wait(Set_Done); #20000; DAC_DATA = 16'hf_555; Start = 1; #20; Start = 0; #200; wait(Set_Done); #20000; $stop; end endmodule仿真 图片
FPGA&ASIC
# ASIC/FPGA
# 小实验
刘航宇
4年前
0
1,541
1
2022-11-30
VLSI设计-基4 Booth乘法器前端与中端实现
摘要本文介绍了基于4-Booth编码的8x8位乘法器设计,包括原理、电路实现和仿真分析,旨在优化乘法器速度和面积,提高CPU性能。关键词:VLSI设计, Booth乘法器, 基4编码, 电路实现, Verilog代码前言 在微处理器芯片中,乘法器是进行数字信号处理的核心,同时也是微处理器中进行数据处理的关键部件。乘法器完成一次操作的周期基本上决定了微处理器的主频。乘法器的速度和面积优化对于整个CPU的性能来说是非常重要的。为了加快乘法器的执行速度,减少乘法器的面积,有必要对乘法器的算法、结构及电路的具体实现做深入的研究。 目录 视频课程,关注本人B站账号有完整版前端中端设计教程 前言 视频课程,关注本人B站账号有完整版前端中端设计教程 1. 设计内容 2. 设计目标 3.原理介绍 4.电路&Verilog代码基4Booth编码器 4-2压缩器 超前进位加法器 代码下载 4、仿真分析前端逻辑仿真 电路与性能仿真电路图 面积报告 功耗报告 后端 代码下载 1. 设计内容 完成一个全定制的 8x8 bits 基-4 Booth 编码码乘法器核心电路设计,即可以不考虑输入、输出数据的寄存。 2. 设计目标 本设计最主要的目标是在电路速度尽可能高的条件下最小化电路的功率-延迟积(PDP)。所以首先在电路结构设计完成后需要分析、考虑最长延迟路径。根据设计目标进行逻辑链优化。 3.原理介绍 本乘法器采用基4booth编码,输入为两个8位有符号数,输出为16位有符号数。基4的booth编码将两个8位有符号数计算成4个部分积。4个部分积经过一层4-2压缩器得到2个部分积,得到两个部分积,两个部分积进过一个超前进位加法器(cla)得到最终结果。 图片 思维扩展: 若输入为两个128位有符号数,输出为256位有符号数。基4的booth编码将两个128位有符号数计算成64个部分积。64个部分积经过一层4-2压缩器得到32个部分积……在经过几层4-2压缩器,最终得到两个部分积,两个部分积进过一个超前进位加法器(cla)得到最终结果。结构框图如下: 图片 4.电路&Verilog代码 设计理念:功能需求->Verilog代码->代码转电路(DC)->电路转版图(ICC或SOCE) 基4Booth编码器 对于被乘数b_i进行编码,Booth 基-4 编码是根据相邻 3 位为一组,前后相邻分组重叠一比特位,从低位到高位逐次进行,在乘数的最右边另增加一位辅助位 0,作为分组的最低位。Booth 4-基编码的优点是可以减少 Booth 2-基产生部分积的一半,Booth 基-4 除了具有高速特性还具有低功耗的特点。 图片 对应case casebib_ibi 3'b000 : booth_o <= 0; 3'b001 : booth_o <= { a_ilength−1length-1length−1, a_i}; 3'b010 : booth_o <= { a_ilength−1length-1length−1, a_i}; 3'b011 : booth_o <= a_i<<1; 3'b100 : booth_o <= -ai<<1a_i<<1ai<<1; 3'b101 : booth_o <= -{a_ilength−1length-1length−1,a_i}; 3'b110 : booth_o <= -{a_ilength−1length-1length−1,a_i}; 3'b111 : booth_o <= 0; default: booth_o <= 0;4-2压缩器 4-2 压缩器的原理图如下所示,把 4 个相同权值的二进制数两个权值高一级的二进制数和,它有 5 个输入端口:包括 4 个待压缩数据 a1、a2、a3、a4 和一个初始进位或低权值 4-2 压缩传递的进位值 Ci;3 个输出端口:包括一比特位溢出进位值 Co,进位数据 C,伪和 S。 下面代码得到的结果out1的权值高一位,下一层部分积计算时需要将out1的结果左移一位(out1<<1); 图片 功能代码: assign w1 = in1 ^ in2 ^ in3 ^ in4; assign w2 = (in1 & in2) | (in3 & in4); assign w3 = (in1 | in2) & (in3 | in4); assign out2 = { w1[length*2-1] , w1} ^ {w3 , cin}; assign cout = w3[length*2-1]; assign out1 = ({ w1[length*2-1] , w1} & {w3 , cin}) | (( ~{w1[length*2-1] , w1}) & { w2[length*2-1] , w2});超前进位加法器 4位超前进位代码: //carry generator assign c[0] = cin; assign c[1] = g[0] + ( c[0] & p[0] ); assign c[2] = g[1] + ( (g[0] + ( c[0] & p[0]) ) & p[1] ); assign c[3] = g[2] + ( (g[1] + ( (g[0] + (c[0] & p[0]) ) & p[1])) & p[2] ); assign c[4] = g[3] + ( (g[2] + ( (g[1] + ( (g[0] + (c[0] & p[0]) ) & p[1])) & p[2] )) & p[3]); assign cout = c[width];代码下载 见文章末尾 4、仿真分析 前端逻辑仿真 本设计是单纯的组合逻辑,由仿真结果可知有符号乘法设计结果完全正确。 图片 电路与性能仿真 电路图 图片 面积报告 DC综合后,总共的单元面积为7853.630484等效门,总面积为78273.983938等效门。 图片 功耗报告 图片 由于该电路是完全的组合逻辑,无CLK端口,因此未作时序约束。 后端 做到这里完成了前端中端设计任务,在流片前还需要完成后端设计及验证。由于本电路规模大,我们可以利用EDA如(SOCE或者ICC)完成版图布局,由于时间仓促,笔者暂未更新后端教程。 代码下载
FPGA&ASIC
VLSI&IC验证
# ASIC/FPGA
刘航宇
4年前
0
1,580
4
集成电路中I/O PAD及其版图
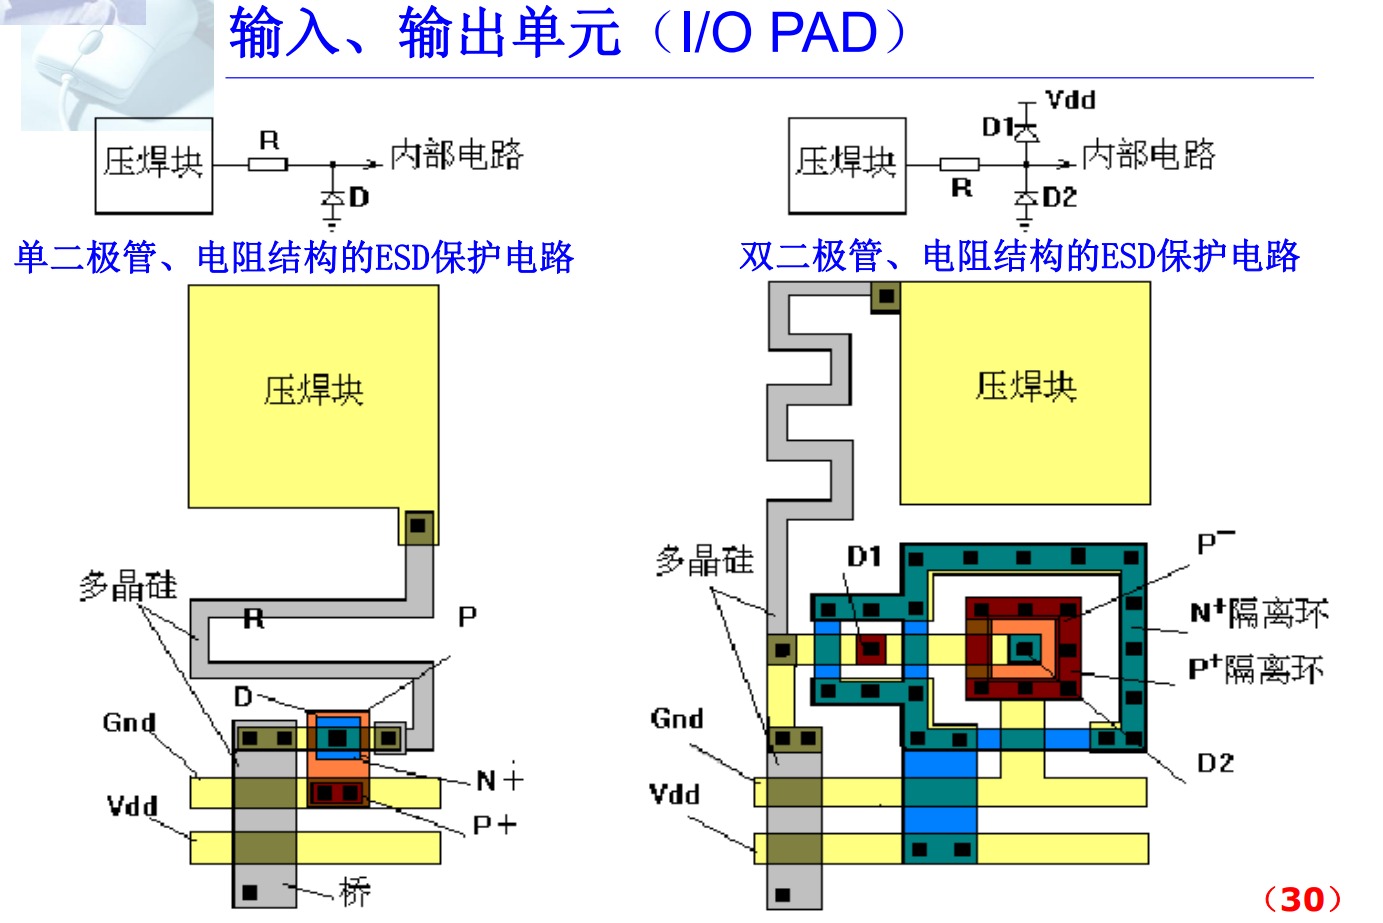
摘要本文介绍了集成电路中的I/O PAD及其版图设计,包括标准单元设计技术的特点,以及I/O单元的作用、形式和结构。关键词:集成电路, I/O PAD, 标准单元, 版图设计, 集成电路设计标准单元设计技术的特点: 标准单元是一个具有规则外部形状的单元,其内容是优化设计的逻辑单元版图,各单元的规模应相近,并遵循一致的引线规则。 一个标准单元库内的所有单元遵循同一的工艺设计规则,一个单元库对应一条或一组完全相同的工艺线。也就是说,当工艺发生变化时,单元库必须修改或重建。 不论是局部逻辑或是完整的集成电路或系统,用标准单元实现的版图采用“行式结构”,即各标准单元排列成行。 输入、输出单元(I/O PAD) 任何一种设计技术、版图结构都需要输入/输出单元。 想想看, I/O单元有什么作用? 连接芯片内部与芯片外部系统 (压焊块) 要的功能:对外的驱动 内提供内外的隔离和输入保护功能 I /O单元的形式 I/O PAD不仅是压焊块,还有电路,需电源和地线连通。 焊块用于连接芯片与封装管座,这些压焊块通常是边长几十微米的矩形。 大部分I/O PAD都是以标准单元的结构形式出现。通常具有等高不等宽的外部形状。 图片 图片 图片
VLSI&IC验证
# VLSI
刘航宇
4年前
0
4,173
4
Verilog教程-CIC 滤波器设计
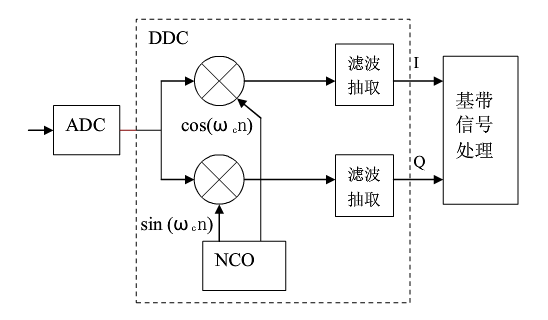
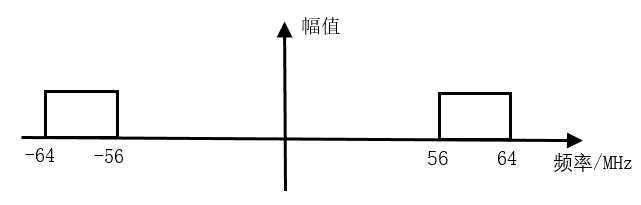
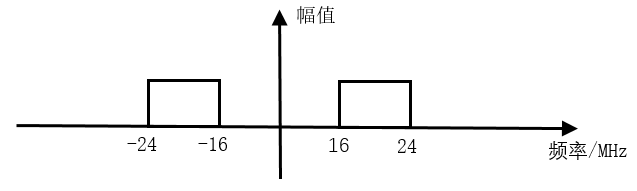
摘要本文介绍了CIC滤波器在数字下变频和上变频系统中的应用,详细阐述了DDC原理、带通采样定理、DDC频谱搬移等概念,并深入解析了单级和多级CIC滤波器的设计与实现,最后通过仿真验证了CIC滤波器的性能。关键词:Verilog, CIC滤波器, 数字下变频, 数字上变频, 积分梳状滤波器积分梳状滤波器(CIC,Cascaded Integrator Comb),一般用于数字下变频(DDC)和数字上变频(DUC)系统。CIC 滤波器结构简单,没有乘法器,只有加法器、积分器和寄存器,资源消耗少,运算速率高,可实现高速滤波,常用在输入采样率最高的第一级,在多速率信号处理系统中具有着广泛应用。 目录 DDC 原理 带通采样定理 DDC 频谱搬移 单级 CIC 滤波器 积分器 梳状器 抽取器 参数说明 多级 CIC 滤波器 CIC 滤波器设计 积分器设计 抽取器设计 梳状器设计 顶层例化 仿真结果 DDC 原理 DDC 工作原理 DDC 主要由本地振荡器(NCO) 、混频器、滤波器等组成,如下图所示。 图片 DDC 将中频信号与振荡器产生的载波信号进行混频,信号中心频率被搬移,再经过抽取滤波,恢复原始信号,实现了下变频功能。 中频数据采样时,需要很高的采样频率来确保 ADC(模数转换器)采集到信号的信噪比。经过数字下变频后,得到的基带信号采样频率仍然是 ADC 采样频率,所以数据率很高。此时基带信号的有效带宽往往已经远小于采样频率,所以利用抽取、滤波进行数据速率的转换,使采样率降低,避免资源的浪费和设计的困难,就成为 DDC 不可缺少的一部分。 而采用 CIC 滤波器进行数据处理,是 DDC 抽取滤波部分最常用的方法。 带通采样定理 在 DDC 系统中,输入的中频载波信号会根据载波频率进行频移,得到一个带通信号。如果此时仍然采用奈奎斯特采样定理,即采样频率为带通信号最高频率的两倍,那么此时所需的采样频率将会很高,设计会变的复杂。此时可按照带通采样定理来确定抽样频率。 带通采样定理:一个频带限制在$\left(f_{L}, f_{H}\right)$的连续带通信号,带宽为$\mathrm{B}=f_{H}-f_{L}$。令$0 \leq m \leq N-1$,其中 N 为不大于$f_{H} / B$的最大正整数,如果采样频率满足条件:$\frac{2 f_{H}}{m+1} \leq F_{S} \leq \frac{2 f_{L}}{m}$,$0 \leq m \leq N-1$ 则该信号完全可以由其采样值无失真的重建。 当 m=1 时,带通采样定理便是奈奎斯特采样定理。 带通采样定理的另一种描述方式为:若信号最高频率为信号带宽的整数倍,采样频率只需大于信号带宽的两倍即可,此时不会发生频谱混叠。 所以,可以认为采样频率的一半是 CIC 滤波器的截止频率。 DDC 频谱搬移 例如一个带宽信号中心频率为 60MHz,带宽为 8MHz, 则频率范围为 56MHz ~ 64MHz,m 的可取值范围为 0 ~ 7。取 m=1, 则采样频率范围为 64MHz ~ 112MHz。 取采样频率为 80MHz,设 NCO 中心频率为 20 MHz,下面讨论复信号频谱搬移示意图。 (1)考虑频谱的对称性,输入复信号的频谱示意图如下: 图片 (2)80MHz 采样频率采样后,56~64MHz 的频带被搬移到了 -24~ -16MHz 与 136 ~ 144MHz(高于采样频率被滤除)的频带处,-64~ -56MHz 的频带被搬移到 -144~ -136MHz(高于采样频率被滤除)与 16~24MHz 的频带处。 采样后频带分布如下: 图片 (3)信号经过 20MHz NCO 的正交电路后, -24~ -16MHz 的频带被搬移到 -4~4MHz 与 -44~ -36MHz 的频带处,16~24MHz 的频带被搬移到 -4~4MHz 与 36~44MHz 的频带处,如下所示。 图片 (4)此时中频输入的信号已经被搬移到零中频基带处。 -44~ -36MHz 和 36~44MHz 的带宽信号是不需要的,可以滤除;-4~4MHz 的零中频信号数据速率仍然是 80MHz,可以进行抽取降低数据速率。而 CIC 滤波,就是要完成这个过程。 上述复习了很多数字信号处理的内容,权当抛 DDC 的砖,引 CIC 的玉。 CIC 滤波器原理 单级 CIC 滤波器 设滤波器抽取倍数为 D,则单级滤波器的冲激响应为: 图片 对其进行 z 变换,可得单级 CIC 滤波器的系统函数为: 图片 令 图片 可以看出,单级 CIC 滤波器包括两个基本组成部分:积分部分和梳状部分,结构图如下: 图片 积分器 积分器是一个单级点的 IIR(Infinite Impulse Response,无限长脉冲冲激响应)滤波器,且反馈系数为 1,其状态方程和系统函数分别为: 图片 图片 梳状器 梳状器是一个 FIR 滤波器,其状态方程和系统函数分别为: 图片 图片 抽取器 在积分器之后,还有一个抽取器,抽取倍数与梳状器的延时参数是一致的。利用 z 变换的性质进行恒等变换,将抽取器移动到积分器与梳状器之间,可得到单级 CIC 滤波器结构,如下所示。 图片 参数说明 CIC 滤波器结构变换之前的参数 D 可以理解为梳状滤波器的延时或阶数;变换之后,D 的含义 变为抽取倍数,而此时梳状滤波器的延时为 1,即阶数为 1。 很多学者会引入一个变量 M,表示梳状器每一级的延时,此时梳妆部分的延时就不为 1 了。那么梳状器的系统函数就变为: 图片 其实把 DM 整体理解为单级滤波器延时,或者抽取倍数,也都是可以的。可能实现的方式或结构不同,但是最后的结果都是一样的。本次设计中,单级滤波器延时都为 M=1,即抽取倍数与滤波延时相同。 多级 CIC 滤波器 单级 CIC 滤波器的阻带衰减较差,为了提高滤波效果,抽取滤波时往往会采用多级 CIC 滤波器级联的结构。 实现多级直接级联的 CIC 滤波器在设计和资源上并不是最优的方式,需要对其结构进行调整。如下所示,将积分器和梳状滤波器分别移至一组,并将抽取器移到梳状滤波器之前。先抽取再进行滤波,可以减少数据处理的长度,节约硬件资源。 图片 当然,级联数越大,旁瓣抑制越好,但是通带内的平坦度也会变差。所以级联数不宜过多,一般最多 5 级。 CIC 滤波器设计 设计说明 CIC 滤波器本质上就是一个简单的低通滤波器,截止频率为采样频率除以抽取倍数后的一半。输入数据信号仍然是 7.5MHz 和 250KHz,采样频率 50MHz。抽取倍数设置为 5,则截止频率为 5MHz,小于 7.5MHz,可以滤除 7.5MHz 的频率成分。设计参数如下: 输入频率: 7.5MHz 和 250KHz 采样频率: 50MHz 阻带: 5MHz 阶数: 1(M=1) 级数: 3(N=3) 关于积分时中间数据信号的位宽,很多地方给出了不同的计算方式,计算结果也大相径庭。这里总结一下使用最多的计算方式: 图片 其中,D 为抽取倍数,M 为滤波器阶数,N 为滤波器级数。抽取倍数为 5,滤波器阶数为 1,滤波器级联数为 3,取输入信号数据位宽为 12bit,对数部分向上取整,则积分后数据不溢出的中间信号位宽为 21bit。 为了更加宽裕的设计,滤波器阶数如果理解为未变换结构前的多级 CIC 滤波器直接型结构,则滤波器阶数可以认为是 5,此时中间信号最大位宽为 27bit。 积分器设计 根据输入数据的有效信号的控制,积分器做一个简单的累加即可,注意数据位宽。 //3 stages integrator module integrator #(parameter NIN = 12, parameter NOUT = 21) ( input clk , input rstn , input en , input [NIN-1:0] din , output valid , output [NOUT-1:0] dout) ; reg [NOUT-1:0] int_d0 ; reg [NOUT-1:0] int_d1 ; reg [NOUT-1:0] int_d2 ; wire [NOUT-1:0] sxtx = {{(NOUT-NIN){1'b0}}, din} ; //data input enable delay reg [2:0] en_r ; always @(posedge clk or negedge rstn) begin if (!rstn) begin en_r <= 'b0 ; end else begin en_r <= {en_r[1:0], en}; end end //integrator //stage1 always @(posedge clk or negedge rstn) begin if (!rstn) begin int_d0 <= 'b0 ; end else if (en) begin int_d0 <= int_d0 + sxtx ; end end //stage2 always @(posedge clk or negedge rstn) begin if (!rstn) begin int_d1 <= 'b0 ; end else if (en_r[0]) begin int_d1 <= int_d1 + int_d0 ; end end //stage3 always @(posedge clk or negedge rstn) begin if (!rstn) begin int_d2 <= 'b0 ; end else if (en_r[1]) begin int_d2 <= int_d2 + int_d1 ; end end assign dout = int_d2 ; assign valid = en_r[2]; endmodule抽取器设计 抽取器设计时,对积分器输出的数据进行计数,然后间隔 5 个数据进行抽取即可。 module decimation #(parameter NDEC = 21) ( input clk, input rstn, input en, input [NDEC-1:0] din, output valid, output [NDEC-1:0] dout); reg valid_r ; reg [2:0] cnt ; reg [NDEC-1:0] dout_r ; //counter always @(posedge clk or negedge rstn) begin if (!rstn) begin cnt <= 3'b0; end else if (en) begin if (cnt==4) begin cnt <= 'b0 ; end else begin cnt <= cnt + 1'b1 ; end end end //data, valid always @(posedge clk or negedge rstn) begin if (!rstn) begin valid_r <= 1'b0 ; dout_r <= 'b0 ; end else if (en) begin if (cnt==4) begin valid_r <= 1'b1 ; dout_r <= din; end else begin valid_r <= 1'b0 ; end end end assign dout = dout_r ; assign valid = valid_r ; endmodule梳状器设计 梳状滤波器就是简单的一阶 FIR 滤波器,每一级的 FIR 滤波器对数据进行一个时钟延时,然后做相减即可。因为系数为 ±1,所以不需要乘法器。 module comb #(parameter NIN = 21, parameter NOUT = 17) ( input clk, input rstn, input en, input [NIN-1:0] din, input valid, output [NOUT-1:0] dout); //en delay reg [5:0] en_r ; always @(posedge clk or negedge rstn) begin if (!rstn) begin en_r <= 'b0 ; end else if (en) begin en_r <= {en_r[5:0], en} ; end end reg [NOUT-1:0] d1, d1_d, d2, d2_d, d3, d3_d ; //stage 1, as fir filter, shift and add(sub), //no need for multiplier always @(posedge clk or negedge rstn) begin if (!rstn) d1 <= 'b0 ; else if (en) d1 <= din ; end always @(posedge clk or negedge rstn) begin if (!rstn) d1_d <= 'b0 ; else if (en) d1_d <= d1 ; end wire [NOUT-1:0] s1_out = d1 - d1_d ; //stage 2 always @(posedge clk or negedge rstn) begin if (!rstn) d2 <= 'b0 ; else if (en) d2 <= s1_out ; end always @(posedge clk or negedge rstn) begin if (!rstn) d2_d <= 'b0 ; else if (en) d2_d <= d2 ; end wire [NOUT-1:0] s2_out = d2 - d2_d ; //stage 3 always @(posedge clk or negedge rstn) begin if (!rstn) d3 <= 'b0 ; else if (en) d3 <= s2_out ; end always @(posedge clk or negedge rstn) begin if (!rstn) d3_d <= 'b0 ; else if (en) d3_d <= d3 ; end wire [NOUT-1:0] s3_out = d3 - d3_d ; //tap the output data for better display reg [NOUT-1:0] dout_r ; reg valid_r ; always @(posedge clk or negedge rstn) begin if (!rstn) begin dout_r <= 'b0 ; valid_r <= 'b0 ; end else if (en) begin dout_r <= s3_out ; valid_r <= 1'b1 ; end else begin valid_r <= 1'b0 ; end end assign dout = dout_r ; assign valid = valid_r ; endmodule顶层例化 按信号的流向将积分器、抽取器、梳状器分别例化,即可组成最后的 CIC 滤波器模块。 梳状滤波器的最终输出位宽一般会比输入信号小一些,这里取 17bit。当然输出位宽完全可以与输入数据的位宽一致。 module cic #(parameter NIN = 12, parameter NMAX = 21, parameter NOUT = 17) ( input clk, input rstn, input en, input [NIN-1:0] din, input valid, output [NOUT-1:0] dout); wire [NMAX-1:0] itg_out ; wire [NMAX-1:0] dec_out ; wire [1:0] en_r ; integrator #(.NIN(NIN), .NOUT(NMAX)) u_integrator ( .clk (clk), .rstn (rstn), .en (en), .din (din), .valid (en_r[0]), .dout (itg_out)); decimation #(.NDEC(NMAX)) u_decimator ( .clk (clk), .rstn (rstn), .en (en_r[0]), .din (itg_out), .dout (dec_out), .valid (en_r[1])); comb #(.NIN(NMAX), .NOUT(NOUT)) u_comb ( .clk (clk), .rstn (rstn), .en (en_r[1]), .din (dec_out), .valid (valid), .dout (dout)); endmoduletestbench testbench 编写如下,主要功能就是不间断连续的输入 250KHz 与 7.5MHz 的正弦波混合信号数据。输入的混合信号数据也可由 matlab 生成,具体过程参考《并行 FIR 滤波器设计》一节。 module test ; parameter NIN = 12 ; parameter NMAX = 21 ; parameter NOUT = NMAX ; reg clk ; reg rstn ; reg en ; reg [NIN-1:0] din ; wire valid ; wire [NOUT-1:0] dout ; //===================================== // 50MHz clk generating localparam T50M_HALF = 10000; initial begin clk = 1'b0 ; forever begin # T50M_HALF clk = ~clk ; end end //============================ // reset and finish initial begin rstn = 1'b0 ; # 30 ; rstn = 1'b1 ; # (T50M_HALF * 2 * 2000) ; $finish ; end //======================================= // read cos data into register parameter SIN_DATA_NUM = 200 ; reg [NIN-1:0] stimulus [0: SIN_DATA_NUM-1] ; integer i ; initial begin $readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ; i = 0 ; en = 0 ; din = 0 ; # 200 ; forever begin @(negedge clk) begin en = 1 ; din = stimulus[i] ; if (i == SIN_DATA_NUM-1) begin i = 0 ; end else begin i = i + 1 ; end end end end cic #(.NIN(NIN), .NMAX(NMAX), .NOUT(NOUT)) u_cic ( .clk (clk), .rstn (rstn), .en (en), .din (din), .valid (valid), .dout (dout)); endmodule // test仿真结果 由下图仿真结果可知,经过 CIC 滤波器后的信号只有一种低频率信号(250KHz),高频信号(7.5MHz)被滤除了。 但是波形不是非常完美,这与设计的截止频率、数据不是持续输出等有一定关系。 此时发现,积分器输出的数据信号也非常的不规则,这与其位宽有关系。 图片 为了更好的观察积分器输出的数据,将其位宽由 21bit 改为 34bit,仿真结果如下。 此时发现,CIC 滤波器的数据输出并没有实质性的变化,但是积分器输出的数据信号呈现锯齿状,也称之为梳状。这也是梳状滤波器名字的由来。 图片
FPGA&ASIC
刘航宇
4年前
0
1,546
2
【6】Verilog练习-三角波梯形波发生器
摘要本文介绍了使用Verilog语言实现的三角波和梯形波发生器的设计。首先,通过模块`tri_gen`实现了基本的三角波发生器,然后通过增加状态和计数器改进为梯形波发生器。文中还提供了测试模块`tri_gen_tb`来验证波形输出。关键词:Verilog, 三角波发生器, 梯形波发生器, Verilog代码, 测试平台三角波发生器理论 图片 代码 //三角波发生器 `timescale 1ns/10ps module tri_gen( clk, res, d_out ); input clk; input res; output[8:0] d_out; reg state; reg[8:0] d_out; always@(posedge clk or negedge res) if(~res) begin state<=0;d_out<=0; end else begin case(state) 0://上升 begin d_out<=d_out+1; if(d_out==299)begin state<=1; end end 1://下降 begin d_out<=d_out-1; if(d_out==1)begin state<=0; end end endcase end endmodule //------testbench of tri_gen---- module tri_gen_tb; reg clk,res; wire[8:0] d_out; tri_gen U1( .clk(clk), .res(res), .d_out(d_out) ); initial begin clk<=0;res<=0; #17 res<=1; #8000 $stop; end always #5 clk<=~clk; endmodule现象 图片 梯形波发生器 //三角波发生器->改进为梯形波 `timescale 1ns/10ps module tri_gen( clk, res, d_out ); input clk; input res; output[8:0] d_out; reg[1:0] state;//3个状态2位,不在是原来的1bit reg[8:0] d_out; reg[7:0] con;//计数器,记录平顶周期个数 always@(posedge clk or negedge res) if(~res) begin state<=0;d_out<=0;con<=0; end else begin case(state) 0://上升 begin d_out<=d_out+1; if(d_out==299)begin state<=1; end end 1://平顶 begin if(con==200) begin state<=2; con<=0; end else begin con<=con+1; end end 2://下降 begin d_out<=d_out-1; if(d_out==1)begin state<=0; end end default://3状态 begin state<=0; con<=0; end endcase end endmodule //------testbench of tri_gen---- module tri_gen_tb; reg clk,res; wire[8:0] d_out; tri_gen U1( .clk(clk), .res(res), .d_out(d_out) ); initial begin clk<=0;res<=0; #17 res<=1; #20000 $stop; end always #5 clk<=~clk; endmodule现象 图片
FPGA&ASIC
刘航宇
4年前
0
832
3
【4】Verilog练习-秒计数器设计
摘要本文介绍了使用Verilog语言设计的秒计数器,包括秒脉冲分频计数器和秒脉冲尖的生成,以及秒数的计数和循环。同时,展示了测试平台和数码管显示的扩展应用。关键词:Verilog, 秒计数器, 设计, 仿真, 数码管秒计数器设计 图片 代码 //秒计数器,0-9循环 `timescale 1ns/10ps module s_counter( clk, res, s_num ); input clk; input res; output[3:0] s_num; parameter frequency_clk=24;//24MHZ; reg[24:0] con_t;//秒脉冲分频计数器; reg s_pulse;//秒脉冲尖; reg[3:0] s_num; always@(posedge clk or negedge res) if(~res)begin con_t<=0;s_pulse<=0;s_num<=0; end else begin //if(con_t==frequency_clk*1000000-1)begin if(con_t==frequency_clk*1000-1)begin//仿真便于观察 con_t<=0; end else begin con_t<=con_t+1; end if(con_t==0)begin s_pulse<=1; end else begin s_pulse<=0; end if(s_pulse) begin if(s_num==9)begin s_num<=0; end else begin s_num<=s_num+1; end end end endmodule //-----testbench of s_counter--- module s_counter_tb; reg clk,res; wire[3:0] s_num; s_counter s_counter( .clk(clk), .res(res), .s_num(s_num) ); initial begin clk<=0;res<=0; #17 res<=1; #1000000 $stop; end always #5 clk<=~clk; endmodule现象 图片 扩展:数码管 图片 图片
FPGA&ASIC
刘航宇
4年前
0
472
2
GUN Radio实战信号源设计&USRP发射接收波形信号
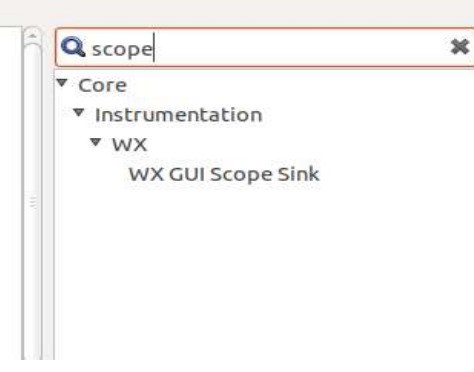
摘要本文介绍了使用GUN Radio和USRP设备进行信号源设计和波形信号发射接收的方法。通过GRC软件构建流程图,使用信号源模块和时域显示模块生成和查看波形,并通过USRP设备实现信号的发射和接收。关键词:GUN Radio, 信号源设计, USRP, 波形信号, UHD模块目录 信号源设计 用 USRP 发射接收波形信号 信号源设计 目标:创建一个正弦波,并使用时域 Scope Sink 查看生成的波形。了解基本的流程图构建和常用模块的使用。 1.在终端窗口中输入:gnuradio-companion 打开 GRC 软件。 2.将 Options 模块的 ID 属性设置为 LAB2,Generate Options 属性设置为 QT GUI。 3.使用快捷键 Ctrl+F 或点击菜单栏中的 搜索图标 查找模块 signal source 信号 发生模块,和 scope sink 图形显示模块。双击或拖动模块到画布上。 图片 由于 GNU 中 scope 模块只有 WX GUI 类型的,如下图所示 图片 所以我们需要将 Options 模块的 Generate Options 属性值相应的改为 WX GUI。否则程序将会报错并不能被执行。如下图所示,连接 Signal Source 模块 和 WX GUI Scope Sink 模块,而 WX GUI Scope Sink 模块为红色,点击工具栏中的运行按钮会显示出错误原因: 图片 5.此时,若我们想在程序运行时,在 GUI 界面能够随时改变频率的值,则需要添加 WX GUI Slider 模块。 图片 6.为了防止 CPU 过载,我们添加一个 Throttle 模块。Throttle 模块主要起到限速的作用,设置高的速率,程序执行的快,设置低的速率程序行的慢。当有硬件连接的时候,我们不需要 Throttle 模块,因为硬件本身就对速率有了限制。 这里我们讲一下,为什么所有的流程图都要用 Throttle 模块,先看下使用了与没有使用 Throttle 模块的正弦波流程图上的系统资源监控对比: 图片 下图为 Throttle 为不同值时,CPU 的使用速率。 图片 Throttle 模块的作用可以理解为限速:速度越高我们流程图运行的速度越高,速度越低流程图运行的速度越低。我们如果将 Throttle 模块的采样率调到1e6比调到 1e3(CPU 配置低就调的更低一些防止跑死)的 CPU 负载要高很多。 7.在桌面创建一个 LAB-LW 的文件夹,将刚刚连接好的程序保件夹中,并将其保存为 LAB1.grc。 整体流程框图: 图片 流程结果图: 图片 用 USRP 发射接收波形信号 目标:学会使用 USRP 设备利用现有的程序进行简单的修改实现简单的发送接收。 并熟悉 UHD 模块的基本使用。 通过上一个练习我们已经知道怎样建立一个不通过外部设备即可接收到波形信号的程序,在本节练习中,我们将对上节程序进行简单的修改然后利用外部 USRP 设备进行发射接收波形信号。 将 Options 模块的 ID 属性设置为 LAB2,Generate Options 属性设置为 QT GUI。 2.由于有外部硬件连接了,所以我们不需要 Throttle 模块了, Throttle WX GUI Scope Sink 模块删除。 3.删除两个 WX GUI Slider 模块。 4.修改 Signal Source 模块的属性参数: 图片 5.从模块库中将 QT GUI Sink,UHD:USRP Sink 模块添加到 布中,将 Signal Source 模块的输出端与 QT GUI Sink 模块和 UHD:USRP S nk 模块的输入端连接到一起。其中 UHD:USRP Sink 模块用来发射波形信号,QT GUI Sink 模块用来查看发射的波形信号。 其具体的模块属性参数如下图所示: 图片 6.从模块库中将 UHD:USRP Source,QT GUI Sink 模块 加到画布中,将 UHD:USRP Source 模块的输出端连接到 QT GUI Sink 模块的输入段。其中, UHD:USRP Source 模块用来接收波形信号,QT GUI Sink 模块用来显示接收 波形。 其具体的模块属性参数如下图所示: 图片 UHD:USRP Sourc属性参数。 USRP B210 更改 A 通道或 B 通道: 图片 7.添加两个 QT GUI Range 模块,并将其 ID 改为 gain_tx,和 gain_rx。用于调整发射端和接收端的增益值。 图片 图片 8.为了方便我们查看发射和接收的波形信号,我们添加一个 QT GUI Tab Widget模块。将 ID 更改为 ab,Num Tabs 改为2,Label0名称更改为 TX,用来查看发射端的波形情况;Label1名称更改为RX,用来查看接收端的波形情况。 图片 同时,更改发射端 QT GUI Sink 模块的 GUI Hint 属性为 lab@0;更改接收端 QT GUI Sink 模块的GUI Hint 属性为 lab@1。 将连接好的程序保存在 LAB-LW 的文件夹中,并将其保存为 LAB2.grc 整体流程框图: 图片 流程结果图: (此程序采用 USRP-LW B210运行,同时将通道 A 的 TX/RX2端外接馈线或连接天线) 发射端波形: 图片 接收端波形: 图片
通信&信息处理
# 软件无线电
刘航宇
4年前
0
4,355
5
上一页
1
...
3
4
5
...
7
下一页